Назад
 14
Аннотация
Сдувка содержимого варочного котла периодического действия представляет собой существенно нелинейный нестационарный процесс транспортирования, определяемый взаимосвязанным изменением концентрации волокнистой массы, плотности суспензии, гидравлического сопротивления, запаса жидкости и динамики выгрузного трубопровода. Разработана нелинейная модель, ориентированная на задачи управления, которая объединяет балансы массы сухого волокна и свободного щёлока с восстановлением объёмов фаз, зависимостью гидравлического сопротивления от концентрации массы, влиянием каналирования и обезвоживаемости, а также степенной зависимостью расхода от напора, выведенной в рамках сосредоточенной модели гидравлической инерционности. В качестве традиционного эталонного решения использован ПИ-регулятор с фиксированными коэффициентами, полученными посредством локальной линеаризации; регулятор со скользящим режимом (SMC) явно компенсирует нелинейную изменяющуюся во времени гидравлическую структуру и ограниченные возмущения.
Обе стратегии оценивали при одинаковых ограничениях исполнительных устройств и последовательных возмущениях напора, гидравлического сопротивления, каналирования, обезвоживаемости и разбавления. Численные результаты показывают меньшие среднеквадратичную ошибку, интеграл абсолютной ошибки и максимальную ошибку отслеживания расхода для SMC, быстрое возвращение к заданному пограничному слою скольжения и повышенную устойчивость к изменениям показателя степени n нелинейной зависимости расхода. Суммарное потребление электроэнергии и удельное энергопотребление за цикл остаются сравнительно близкими, что указывает на преимущество SMC прежде всего в улучшении гидравлического регулирования, а не в существенном снижении расхода энергии за цикл. Удельное энергопотребление является общепринятым показателем энергетической оценки транспортирования суспензий. Расчётные поверхности гидравлической потребности, электрической мощности и многообразия скольжения дополнительно характеризуют нелинейную рабочую область. Полученная модель представляет собой вычислительное подтверждение принципиальной осуществимости моделирования и управления нестационарными системами выгрузки варочных котлов периодического действия.
Практическое применение. Предлагаемая модель обеспечивает основанную на моделировании основу для оценки гидравлики выгрузки варочного котла периодического действия и качества регулирования расхода при изменяющихся характеристиках волокнистой суспензии. Она может быть использована в дальнейшем для настройки регуляторов с учётом особенностей конкретного предприятия, анализа возмущений и экспериментальной проверки.
Введение
Процесс сульфатной варки целлюлозы включает одновременное протекание химических реакций, теплопередачу, многофазное течение, нелинейные реологические явления и гидравлическое транспортирование. Среди его технологических стадий выгрузка (сдувка) варочного котла периодического действия представляет собой одну из наиболее важных нестационарных операций, поскольку обеспечивает удаление концентрированной волокнистой суспензии и чёрного щёлока через существенно нелинейную гидравлическую систему. Динамические характеристики этой операции непосредственно влияют на непрерывность производства, эффективность последующей промывки, нагрузку на оборудование, энергопотребление и общую производительность предприятия [1–8].
В отличие от традиционных гидравлических систем, концентрированные волокнистые суспензии характеризуются наличием предельного напряжения сдвига, псевдопластичным поведением, изменяющейся проницаемостью и зависимостью гидравлического сопротивления от концентрации массы [9–13]. При сдувке эти свойства непрерывно меняются вследствие перестройки волокнистой структуры и разбавления, формируя существенно нелинейную, изменяющуюся во времени динамику выгрузки. Дополнительные явления, включая образование каналов течения, ухудшение обезвоживаемости, изменение плотности суспензии и перераспределение щёлока, также изменяют эффективное гидравлическое сопротивление в ходе выгрузки [6, 10, 14–16].
В ряде исследований рассмотрены операции переработки волокнистой массы, в том числе фильтрация, обезвоживание, транспортирование суспензии и работа варочных аппаратов непрерывного действия [3, 4, 17–20]. Хотя современные нелинейные модели с учётом реологических эффектов повысили точность прогнозирования транспортирования волокнистой массы [8, 13, 18, 21], большинство подходов по-прежнему ориентировано на установившиеся режимы либо на упрощённые гидравлические представления. Поэтому совместное влияние реологии, гидравлического сопротивления, концентрации волокнистой массы, образования каналов течения и обезвоживаемости при нестационарной выгрузке варочного котла периодического действия отражено в моделях недостаточно полно [8, 12, 18, 22].
Связанная с этим задача управления столь же сложна. Традиционные пропорционально-интегральные и пропорционально-интегрально-дифференциальные (ПИ/ПИД) регуляторы остаются промышленным стандартом благодаря своей простоте, однако обычно их настраивают для номинальных рабочих условий; при выраженной нелинейности, значительных изменениях параметров и гидравлических возмущениях качество их работы нередко ухудшается [23–26]. Напротив, управление со скользящим режимом (SMC) продемонстрировало высокую робастность по отношению к нелинейной динамике, неопределённым параметрам и внешним возмущениям в широком спектре промышленных применений [27–31]. Тем не менее применению этого подхода к выгрузке варочного котла периодического действия в сочетании с комплексной нелинейной гидравлической и реологической моделью уделялось ограниченное внимание.
Настоящая работа направлена на устранение указанного пробела путём разработки единой нелинейной модели выгрузки варочного котла периодического действия, объединяющей связанные балансы массы, нелинейное гидравлическое транспортирование, реологию, зависящую от концентрации волокнистой массы, изменение плотности суспензии, образование каналов течения, обезвоживаемость, эффекты разбавления и изменяющееся во времени гидравлическое сопротивление. На основе этой модели реализован традиционный ПИ-регулятор с фиксированными коэффициентами как эталон промышленного решения, а для регулирования расхода выгрузки в нелинейных условиях предложен робастный регулятор со скользящим режимом.
Для всесторонней оценки в работе также вводятся показатели гидравлической эффективности, карты эффективности и нелинейные рабочие поверхности, включая представления многообразия скольжения. Они позволяют подробно оценивать точность отслеживания, гидравлические управляющие воздействия и робастность на протяжении всего процесса сдувки.
Основные результаты работы заключаются в следующем:
- Разработана комплексная нелинейная гидравлическая и реологическая модель выгрузки варочного котла периодического действия, учитывающая зависящее от концентрации транспортирование, изменение плотности суспензии и изменяющееся во времени гидравлическое сопротивление.
- В модель включены характерные для промышленного процесса возмущения, в том числе образование каналов течения, разбавление и изменение реологических свойств.
- В одинаковых нелинейных рабочих условиях проведено систематическое сравнение традиционного ПИ-регулятора и робастного регулятора со скользящим режимом.
- Введены показатели гидравлической эффективности, карты эффективности и поверхности многообразия скольжения для комплексной оценки регуляторов.
- Показано, что предложенный SMC значительно улучшает регулирование расхода выгрузки и робастность по сравнению с традиционным ПИ-регулятором в нелинейных условиях.
Остальная часть статьи охватывает описание процесса выгрузки варочного котла периодического действия; разработку нелинейной математической модели; представление показателей гидравлической эффективности и выражений энергетической эффективности; описание ПИ-регулятора и SMC; обсуждение результатов моделирования и сравнительного анализа; основные выводы.
Описание процесса
На рис. 1 показана система выгрузки варочного котла периодического действия, рассматриваемая в настоящем исследовании. Она соответствует стадии сдувки варочного котла периодического действия для сульфатной варки, на которой сваренная волокнистая масса и содержащийся в ней чёрный щёлок удаляются из аппарата под давлением по выдувному трубопроводу в расположенный далее выдувной резервуар. Операцию проводят после завершения цикла варки для передачи содержимого котла на последующие стадии промывки и разделения [1–4].
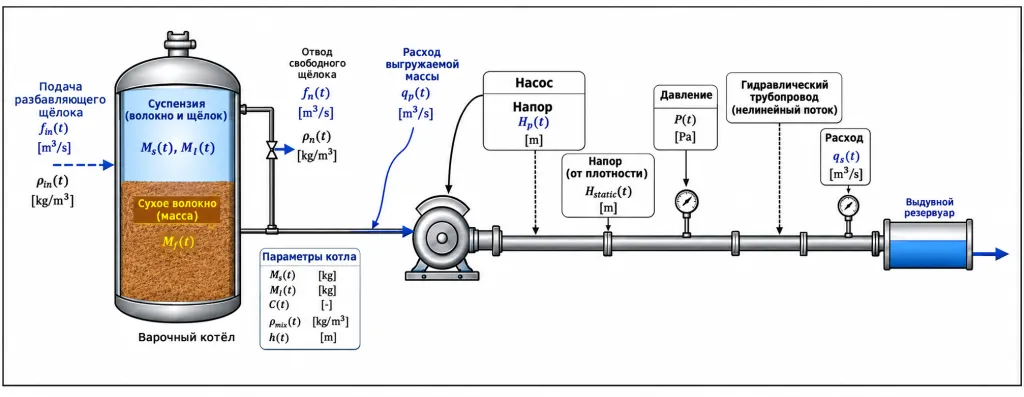
Рисунок 1. Схема нелинейной системы выгрузки варочного котла периодического действия, включая подачу разбавляющего щёлока, отбор свободного щёлока, транспортирование волокнистой суспензии, насосную подсистему и гидравлическую схему выгрузки в выдувной резервуар.
В начале выгрузки котёл содержит неоднородную суспензию, состоящую из целлюлозных волокон, варочного щёлока, растворённого лигнина и других продуктов реакций, образующихся при сульфатной варке. Как показано на рис. 1, суспензия выходит из котла по выгрузному трубопроводу под действием имеющегося гидравлического напора и транспортируется в выдувной резервуар. Во время этого переходного процесса количество оставшейся в котле волокнистой массы и запас свободного щёлока непрерывно уменьшаются, вызывая одновременное изменение концентрации волокнистой массы, плотности суспензии и уровня жидкости [5–8].
На рис. 1 также обобщены основные переменные процесса. Масса сухого волокна в котле обозначена Ms(t), а масса свободного щёлока — Mfl(t). Эти величины определяют текущую концентрацию массы C(t) и соответствующую плотность смеси ρmix(t). Расход выгрузки обозначен qp(t), а его заданное значение — qp*(t). Доступный гидравлический напор, создаваемый насосной системой, обозначен H0(t); он обеспечивает движущую силу, необходимую для транспортирования волокнистой суспензии по выгрузному трубопроводу.
В системе предусмотрены также подача разбавляющего щёлока fin(t) и отвод свободного щёлока ffl(t), позволяющие изменять гидравлические условия внутри котла при выгрузке. По мере выгрузки уровень жидкости непрерывно снижается, пока запас содержимого в котле не приблизится к минимальному рабочему значению, после чего передача волокнистой суспензии в последующие технологические аппараты завершается [3, 5, 8].
Рассматриваемый процесс представлен гидравлической системой с сосредоточенными параметрами, основными динамическими переменными которой являются запасы сухого волокна и свободного щёлока внутри котла, а также расход выгрузки и гидравлический напор насосной системы. Эти переменные составляют физическую основу нелинейной динамической модели, разрабатываемой в следующем разделе.
МАТЕМАТИЧЕСКОЕ МОДЕЛИРОВАНИЕ СИСТЕМЫ
Модель разработана на основе закона сохранения массы, восстановления объёмов фаз, сопротивления, зависящего от концентрации массы, и нелинейной зависимости между давлением и расходом согласно рис. 1. Аналогичные сосредоточенные и нелинейные модели применялись в исследованиях транспортирования волокнистой массы и варочных котлов [1, 32–39].
Основные динамические переменные состояния — Ms(t) [кг], Mfl(t) [кг] и qp(t) [м³/с]. Концентрацию C(t), плотность смеси ρmix(t) [кг/м³], занимаемый объём V(t) [м³] и эквивалентный уровень суспензии h(t) [м] алгебраически восстанавливают по мгновенным значениям переменных состояния.
Концентрация волокнистой массы
Концентрация волокнистой массы является основополагающей характеристикой волокнистых суспензий и их поведения при транспортировании. В принятой модели с сосредоточенными параметрами содержимое варочного котла представлено Ms(t) и Mfl(t). Такое описание непосредственно связывает изменяющиеся запасы вещества с концентрацией выгружаемой волокнистой суспензии. Значимость концентрации волокна для гидродинамики волокнистых суспензий хорошо установлена: её повышение усиливает межволоконные взаимодействия, флокуляцию и изменение возникающего режима течения [7].
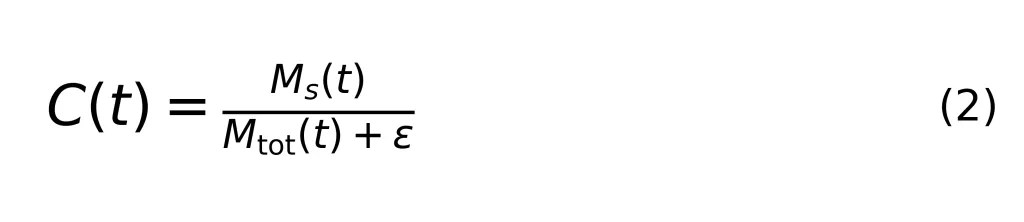
Поэтому общую моделируемую массу суспензии определяют уравнением (1), где Mtot(t) [кг] — полная масса суспензии в варочном котле. Мгновенную концентрацию массы затем выражают на массовой основе как отношение Ms(t) к Mtot(t) в уравнении (2). Подстановка уравнения (1) в (2) приводит к уравнению (3) и, следовательно, при физически допустимых условиях 0 ≤ C(t) ≤ 1. Уравнение (3) устанавливает мгновенную связь между Ms(t) и Mfl(t) при сдувке.
Параметр ε [кг] представляет собой малую положительную численную регуляризующую константу, введённую исключительно для предотвращения плохо обусловленного деления при Ms(t) + Mfl(t) → 0. Он выбирается таким образом, чтобы ε ≪ Ms(t) + Mfl(t). В результате любое различие скоростей уменьшения соответствующих запасов вызывает изменение C(t). Это особенно важно для последующей гидравлической модели, поскольку транспортные характеристики волокнистой суспензии сильно зависят от концентрации волокна [7].
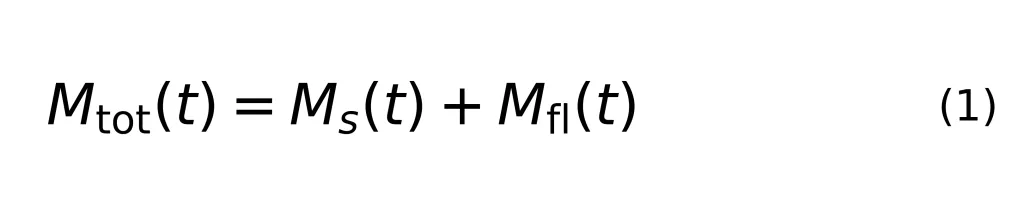
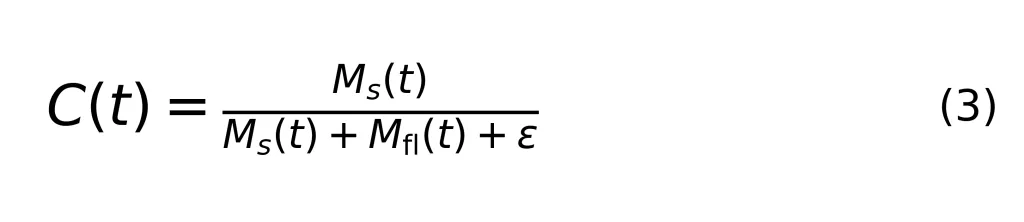
Объёмы фаз и уровень в варочном котле
Объёмное представление запасов в котле строят, отдельно рассматривая свободный щёлок и волокносодержащую фазу. Поэтому занимаемый объём нельзя рассчитывать исключительно по запасу свободной жидкости. Такое двухфазное описание «жидкость — твёрдая фаза» согласуется с представлениями, широко используемыми для волокнистых суспензий [7].
Для свободной жидкой фазы мгновенная плотность определяется уравнением (4), где ρfl(t) [кг/м³] — плотность свободного щёлока, а Vfl(t) [м³] — соответствующий занимаемый объём. Преобразование уравнения (4) даёт (5), определяющее мгновенный объёмный вклад запаса свободного щёлока.
Волокносодержащая фаза требует дополнительной поправки, поскольку целлюлозные волокна удерживают жидкость внутри и вокруг своей пористой структуры. Пусть w(t) — эффективная доля связанной с волокнами жидкости во влажной волокнистой фазе. Тогда доля сухого твёрдого вещества в этой фазе составляет 1 − w(t). Запас сухого волокна можно связать с его эффективным занимаемым объёмом уравнением (6).
Здесь Vs(t) [м³] обозначает эффективный объём волокнистой фазы, а ρs(t) [кг/м³] — эффективную плотность сухого волокна. Решение уравнения (6) относительно Vs(t) даёт уравнение (7) при физически допустимом условии 0 ≤ w(t) < 1. При этом w(t) следует рассматривать исключительно как эффективный объёмный параметр набухания и упаковки, учитывающий дополнительный объём влажной волокнистой структуры. Он не представляет собой третьего, независимо сохраняющегося запаса жидкой фазы: динамические запасы массы по-прежнему описываются Ms(t) и Mfl(t). Условие 0 ≤ w(t) < 1 гарантирует конечный положительный эффективный объём волокнистой фазы [7].
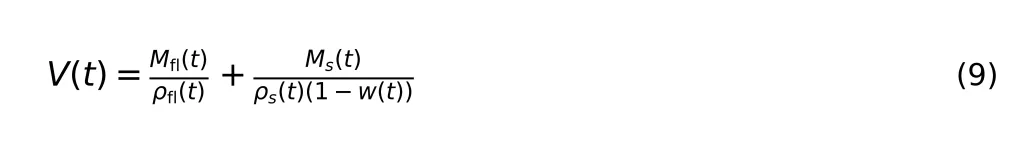
При допущении аддитивности эффективных объёмов фаз общий занимаемый объём определяется уравнением (8), а подстановка уравнений (5) и (7) приводит к уравнению (9).
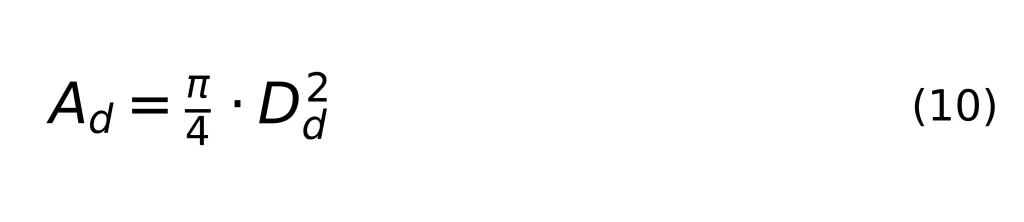
В модели, ориентированной на управление, варочный котёл представлен эквивалентным цилиндрическим сосудом с внутренним диаметром Dd [м]. Его эффективная площадь поперечного сечения Ad [м²] задаётся уравнением (10). В приближении сосредоточенного объёма мгновенный занимаемый объём связан с эквивалентным уровнем суспензии h(t) [м] согласно уравнению (11), откуда следует уравнение (12).
Таким образом, h(t) не вводится как независимая динамическая переменная состояния, а алгебраически определяется по текущим запасам вещества. По мере уменьшения Ms(t) и Mfl(t) в ходе сдувки изменяются занимаемый объём и, следовательно, доступный гидростатический столб. Эта взаимосвязь важна, поскольку далее h(t) входит в гидравлический напор, доступный для выгрузки варочного котла.
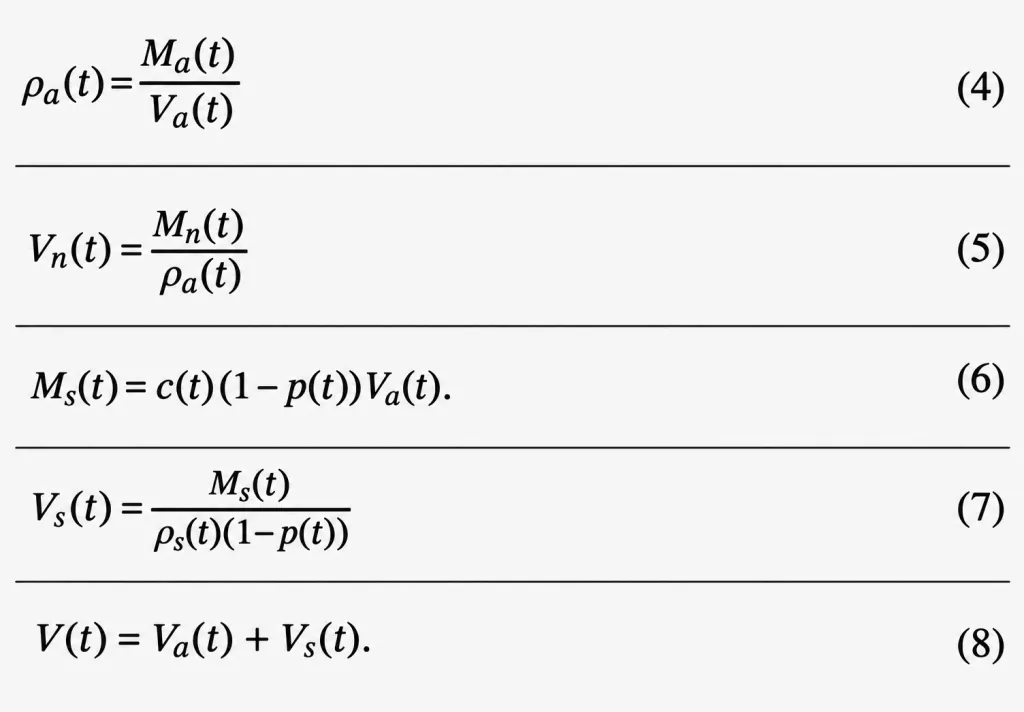
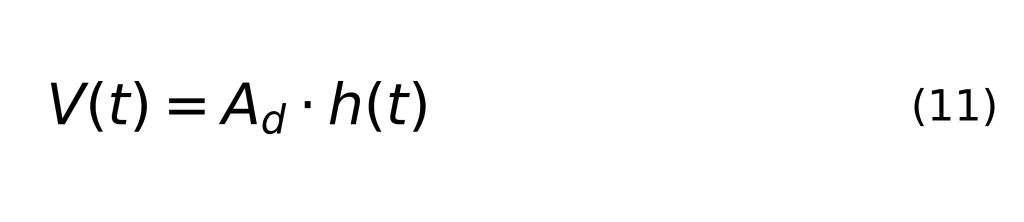
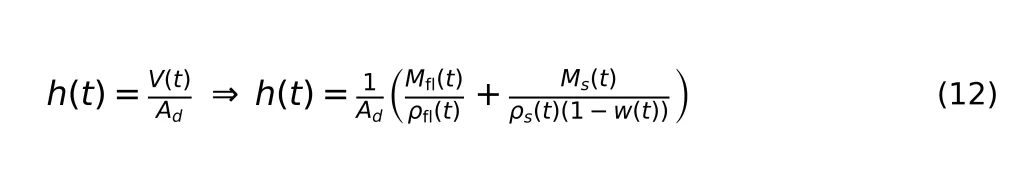
Эффективная плотность суспензии
Мгновенную плотность суспензии определяют как отношение полной моделируемой массы к соответствующему занимаемому объёму. В принятом двухфазном представлении полная масса описывается уравнением (1), а общий занимаемый объём — уравнением (8). Поэтому эффективная плотность смеси ρmix(t) [кг/м³] определяется уравнением (13). Термин «эффективная» подчёркивает, что волокнистая суспензия рассматривается как макроскопически однородная эквивалентная смесь, без разрешения локального пространственного распределения отдельных волокон и щёлока [7].
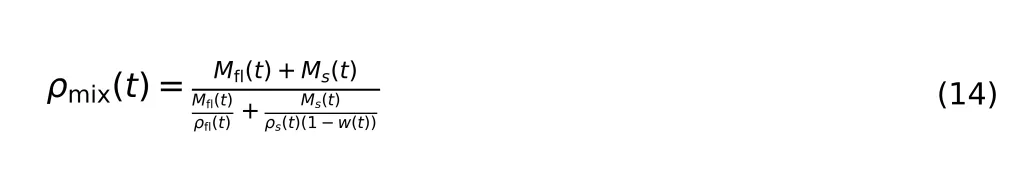
Подстановка уравнений (5) и (7) в уравнение (13) даёт уравнение (14), непосредственно связывающее эффективную плотность смеси с изменением запасов волокна и свободного щёлока.
На конечном этапе численного моделирования сдувки Ms(t) → 0, Mfl(t) → 0 и, следовательно, V(t) → 0. Поэтому уравнение (14) может становиться численно плохо обусловленным, хотя физически расчёт лишь приближается к состоянию пустого варочного котла. Чтобы исключить деление на исчезающе малый занимаемый объём, вводят положительный регуляризующий параметр εv [м³] согласно уравнению (15), причём εv ≪ V(t) на физически значимой части процесса выгрузки. Таким образом, εv практически не меняет восстановленную плотность суспензии при нормальной работе и служит лишь численной защитой вблизи конечного состояния опорожнения.
Уравнение (15) особенно важно для последующей гидравлической модели, поскольку ρmix(t) связывает изменяющийся запас вещества как с массовыми потоками транспортируемого волокна и щёлока, так и с расчётом гидравлического напора. Следовательно, модель сохраняет влияние изменения состава суспензии в первом приближении, не требуя вычислительно сложного пространственно распределённого многофазного описания.
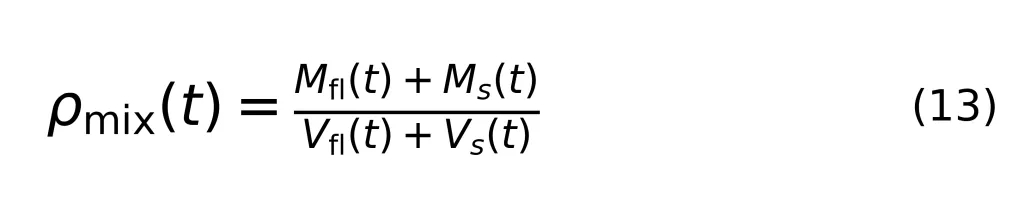
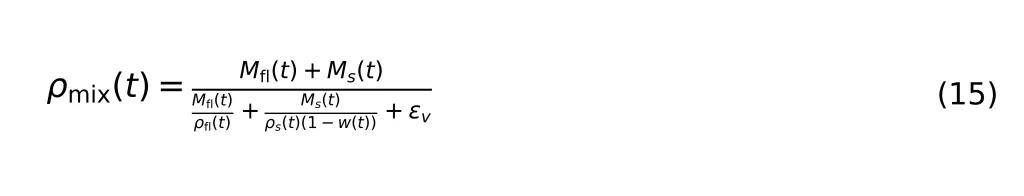
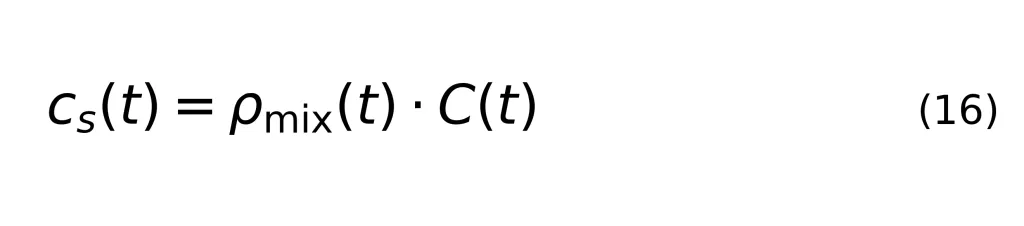
Транспортирование сухого волокна и баланс массы
Во время сдувки сухое волокно удаляется из варочного котла в составе движущейся волокнисто-жидкостной суспензии. В принятой модели с сосредоточенными параметрами выгружаемая суспензия характеризуется средней плотностью смеси, мгновенной массовой долей волокна и объёмным расходом. Такое усреднённое описание не учитывает локальные градиенты концентрации волокна и скорости и, следовательно, отражает транспортирование волокна на макроскопическом уровне контрольного объёма [7].
Мгновенная массовая концентрация сухого волокна в выгружаемой суспензии равна произведению эффективной плотности смеси и массовой доли сухого волокна (уравнение 16), где cs(t) [кг/м³] — массовая концентрация сухого волокна. Массовый расход сухого волокна через выход из варочного котла определяют из общей связи между массовой концентрацией и объёмным расходом (уравнение 17), где qp(t) [м³/с] — объёмный расход выгрузки. Подстановка уравнения (16) в (17) даёт уравнение (18), в котором fs(t) [кг/с] означает массовый расход сухого волокна, покидающего котёл с суспензией.
Уравнение (18) устанавливает важную связь между моделью материальных запасов и гидравлической моделью: изменение qp(t) непосредственно изменяет скорость удаления сухого волокна, а изменение C(t) и ρmix(t) — количество сухого волокна, переносимое единицей объёма выгружаемой суспензии. Для волокнистых суспензий эта связь особенно существенна, поскольку концентрация волокна и межволоконные взаимодействия сильно влияют на многофазное транспортирование [7].
Применение закона сохранения массы сухого волокна к контрольному объёму варочного котла даёт общее уравнение накопления (19), где fsin(t) и fsout(t) [кг/с] — массовые расходы сухого волокна на входе и выходе соответственно. На рассматриваемой стадии сдувки новое волокно в котёл не поступает, поэтому fsin(t) = 0; выходной поток соответствует расходу, определённому уравнением (18), то есть fsout(t) = fs(t). Уравнение (19) преобразуется в уравнение (20).
Отрицательный знак показывает монотонное уменьшение запаса сухого волокна при qp(t) > 0. Таким образом, при физически допустимых условиях ρmix(t) > 0, C(t) → 0 и qp(t) → 0 следует dMs(t)/dt → 0 в ходе сдувки.
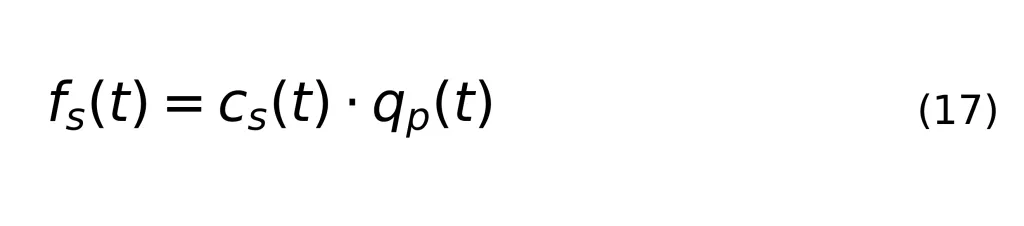
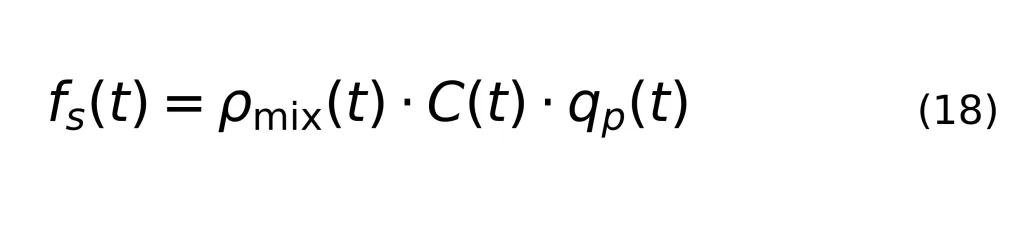
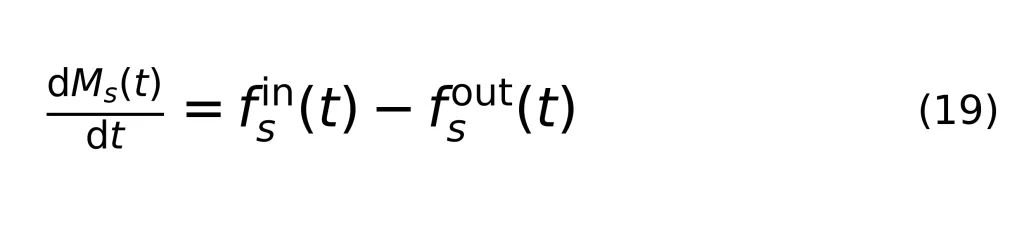
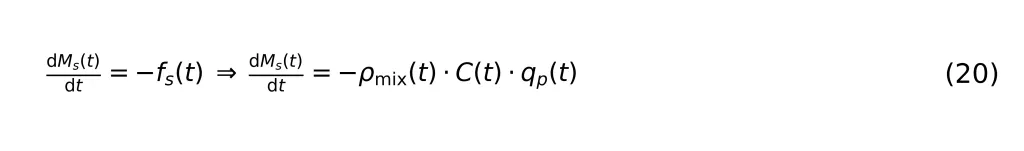
Транспортирование свободного щёлока и баланс массы
При сдувке свободный щёлок может покидать варочный котёл двумя физически различными путями. Во-первых, часть щёлока переносится вместе с выгружаемой волокнистой суспензией по выдувному трубопроводу; этот вклад обозначен fliq(t) [кг/с]. Во-вторых, щёлок может отдельно удаляться через регулируемый поток отбора ffl(t) [м³/с]. Поэтому в балансе запаса свободного щёлока эти составляющие необходимо учитывать раздельно.
Для учёта неидеального транспортирования в системе «волокно — щёлок» поток fliq(t) далее корректируется двумя безразмерными механизмами, характеризующими образование преимущественных каналов течения и обезвоживаемость. Каналирование учитывает преимущественные пути движения жидкости в неоднородной волокнистой сети, а составляющая обезвоживаемости — уменьшение подвижности щёлока, связанное с изменением концентрации волокна и проницаемости сети. Эти механизмы включены как феноменологические поправочные коэффициенты, а не как независимо рассчитываемые пространственные состояния, что сохраняет характер модели с сосредоточенными параметрами, ориентированной на управление [40, 41].
Поскольку C(t) — массовая доля сухого волокна, дополнительная к ней массовая доля щёлока в двухфазной модели определяется уравнением (21), где lf(t) — мгновенная массовая доля щёлока; при этом 0 ≤ C(t) ≤ 1 и 0 ≤ lf(t) ≤ 1. Массовая концентрация щёлока, переносимого общим потоком, приближённо определяется уравнением (22), где cliq(t) выражено в кг/м³. Умножение на объёмный расход суспензии qp(t) даёт номинальный массовый расход щёлока fliq0(t) по уравнению (23).
Уравнение (23) описывает номинальный случай равномерного транспортирования доли щёлока общим потоком волокнистой массы. Для учёта отклонений от этого идеального режима в модель непосредственно вводится безразмерный коэффициент каналирования. Параметр kch(t) характеризует долю номинальной транспортной способности по щёлоку, которая фактически теряется вследствие движения части потока по преимущественным путям в неоднородной волокнистой сети [40]. Поэтому эффективная поправка на каналирование rch(t) определяется уравнением (24).
Здесь kch(t) — коэффициент каналирования. Допустимый диапазон 0 ≤ kch(t) ≤ 1 подразумевает 0 ≤ rch(t) ≤ 1. Значение kch(t) = 0 соответствует идеализированному отсутствию каналирования; с ростом kch(t) эффективное количество щёлока, переносимое общей суспензией, постепенно уменьшается.
Вторая поправка описывает изменение эффективной обезвоживаемости волокнистой сети. В принятой модели обезвоживаемость связана со способностью свободного щёлока мигрировать внутри деформируемой волокнистой структуры и выходить из неё в ходе сдувки. При повышении локальной концентрации волокна взаимосвязанная сеть постепенно становится менее проницаемой и сильнее препятствует переносу жидкости [41]. Поэтому безразмерный коэффициент обезвоживаемости rd(t) определяется уравнением (25), где yK(t) — коэффициент чувствительности обезвоживаемости. Для физической согласованности параметры ограничены условием 0 ≤ rd(t) ≤ 1 [41].
Фактический массовый расход свободного щёлока, переносимого вместе с волокнистой суспензией, определяется уравнением (26). Это уравнение представляет собой феноменологическое замыкающее соотношение для участия фаз в переносе. Поэтому произведение rch(t)·rd(t) изменяет долю номинального транспортирования щёлока в общем потоке и не должно трактоваться как точное соотношение потоков однородных фаз без относительного скольжения.
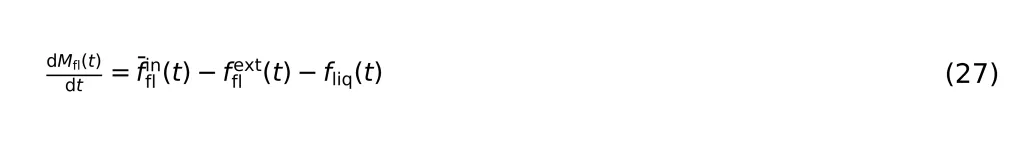
Динамический запас свободного щёлока следует из макроскопического уравнения сохранения (27), причём все три слагаемых в правой части являются массовыми расходами [кг/с]. Массовый приток разбавляющего щёлока получают из его объёмного расхода по уравнению (28), где fin(t) [м³/с] — объёмный расход разбавляющего щёлока, ρin(t) [кг/м³] — его плотность. Аналогично массовый расход отдельно отводимого щёлока задаётся уравнением (29), где ρfl [кг/м³] — плотность свободного щёлока, а ffl(t) [м³/с] — регулируемый расход его отбора. Подстановка уравнений (28) и (29) в (27) даёт итоговое уравнение состояния свободного щёлока (30).
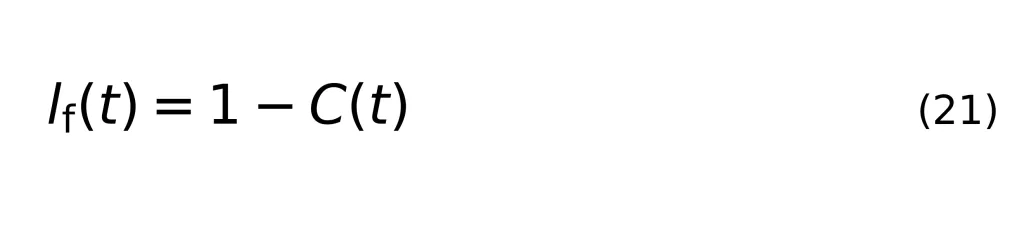
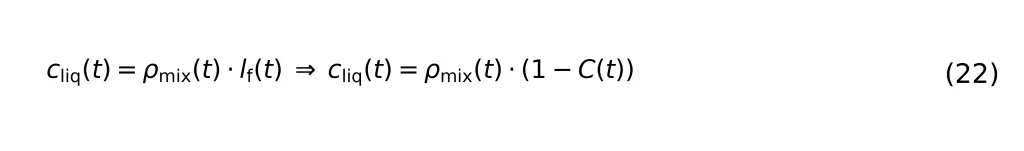
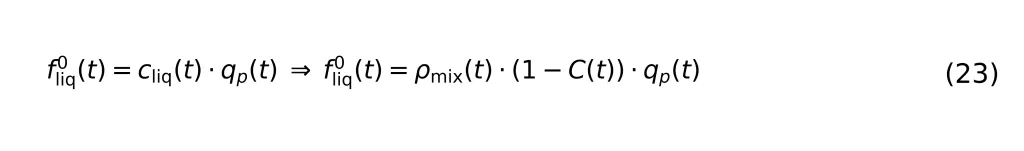
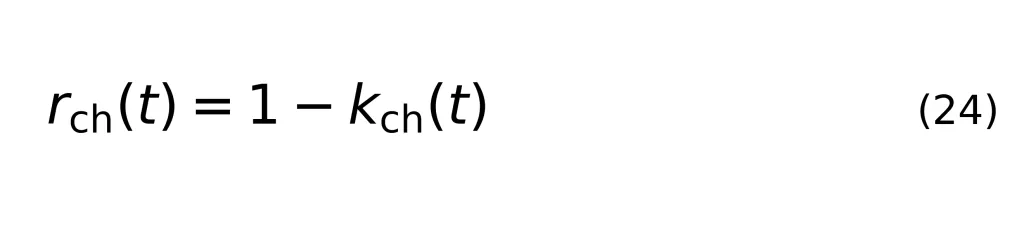
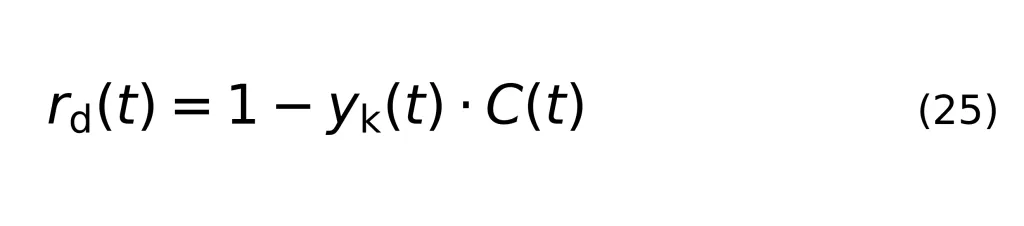
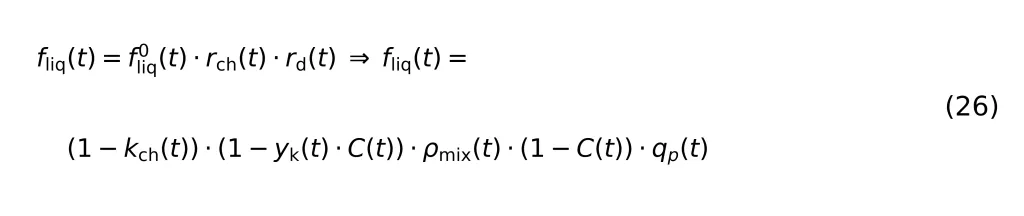
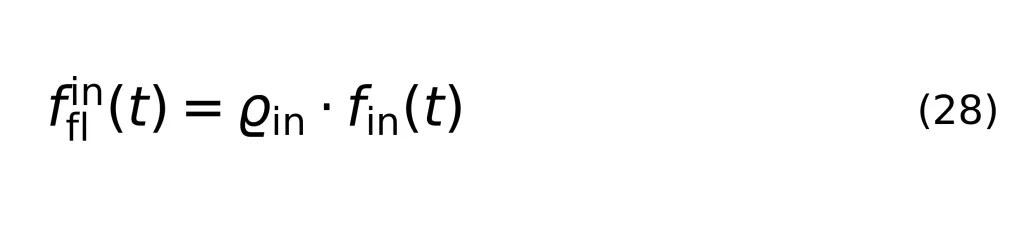
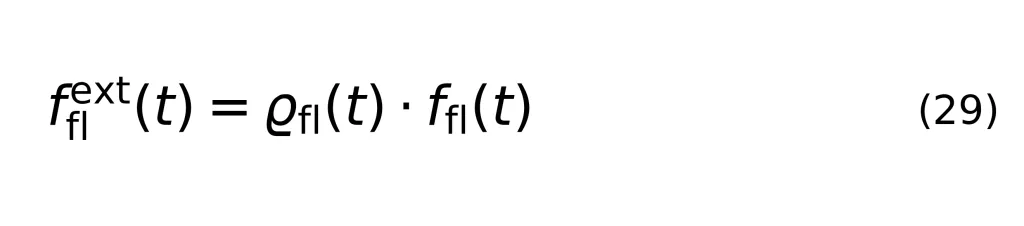
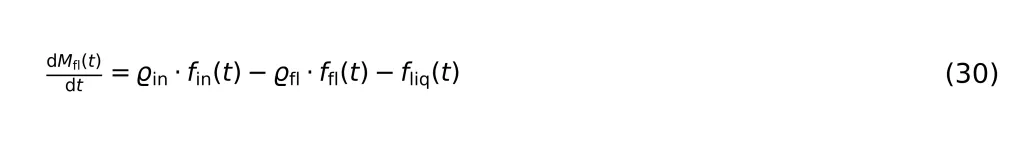
Гидравлическое сопротивление, зависящее от концентрации волокнистой массы
Гидравлическое сопротивление при транспортировании волокнистой суспензии сильно зависит от концентрации волокна: её увеличение усиливает межволоконные взаимодействия, образование флокул, прочность волокнистой сети и трение с окружающей жидкостью и стенками трубопровода. Кроме того, известно, что потери давления существенно зависят от концентрации волокнистой массы, скорости, диаметра трубы и характеристик волокон; для режима пробкового течения концентрация названа одной из основных переменных, определяющих измеренный перепад давления [15].
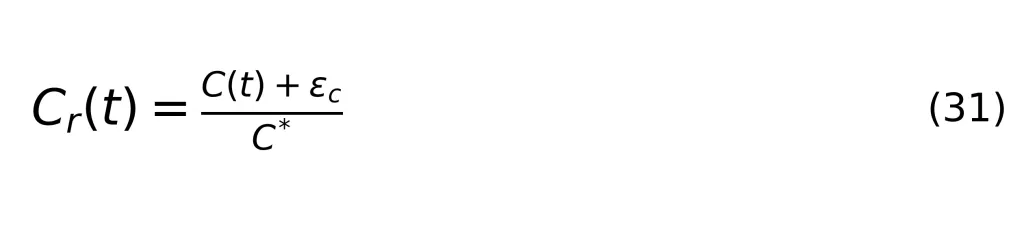
Для безразмерного представления этой зависимости сначала вводится нормированное отношение концентраций Cr(t) по уравнению (31), где C* — заданная опорная концентрация, а εc — малый положительный регуляризующий параметр. В настоящей модели C* представляет собой постоянное опорное значение, а не изменяющуюся во времени переменную состояния; относительно него оценивают изменение гидравлического сопротивления [15, 42].
При C(t) = C* и εc ≪ C* следует Cr(t) ≈ 1. Эффективное гидравлическое сопротивление далее описывают эмпирической степенной зависимостью (32), где Cn(t) — эффективный коэффициент нелинейного гидравлического сопротивления, K* — его калиброванное опорное значение, а αC — показатель чувствительности к концентрации волокна. При опорных условиях C(t) ≈ C* уравнение (32) приближённо сводится к Cn(t) ≈ K*. Следовательно, K* можно интерпретировать как номинальный коэффициент гидравлического сопротивления при опорной концентрации [15, 42].
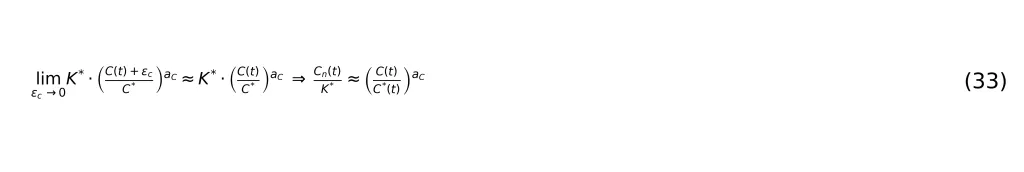
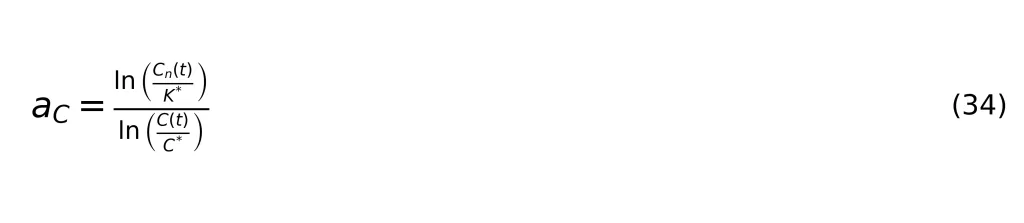
Показатель αC определяет скорость изменения гидравлического сопротивления при отклонении концентрации от опорной. Например, при αC = 0 сопротивление не зависит от концентрации: Cn(t) ≈ K*; при αC > 0 сопротивление растёт с увеличением C(t) [15, 42]. Эту чувствительность можно непосредственно получить дифференцированием уравнения (32). Если для интерпретации пренебречь малой регуляризующей добавкой, получается уравнение (33); логарифмирование и решение относительно αC даёт уравнение (34). Следовательно, αC представляет логарифмическую чувствительность гидравлического сопротивления к изменению концентрации массы. Чем больше αC, тем сильнее гидравлическая чувствительность к концентрации волокна.
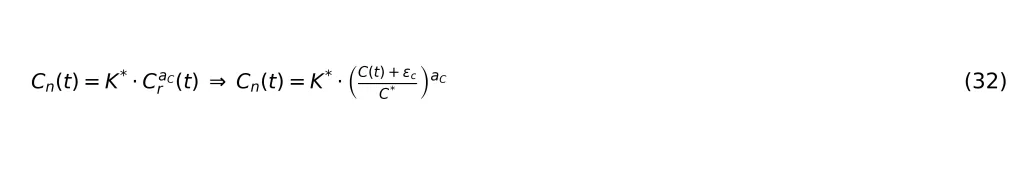
Статическая гидравлическая составляющая
Изменение состава суспензии при сдувке изменяет эффективную плотность смеси и, следовательно, давление, соответствующее данному столбу жидкости. В принятой модели с сосредоточенными параметрами этот зависящий от плотности вклад учитывают через эквивалентный статический гидравлический напор. Такая связь важна для систем транспортирования суспензий: содержание твёрдой фазы, плотность, вязкость и высотные отметки влияют на распределение давления и гидравлические требования трубопровода [43].
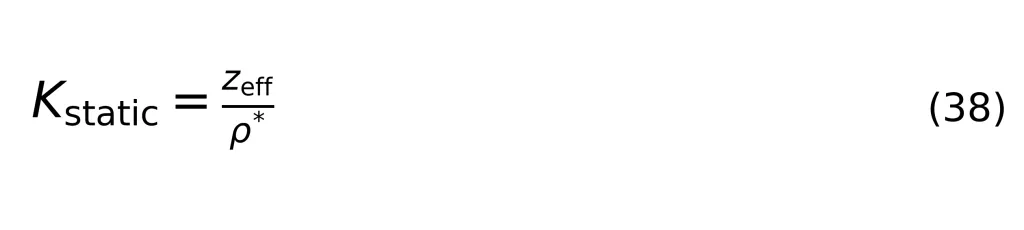
Для однородного столба жидкости с эффективной высотой zeff [м] гидростатическая составляющая давления Δpstatic(t) [Па] описывается уравнением (35), где g [м/с²] — ускорение свободного падения [44, 45]. При выражении этой составляющей как эквивалентного напора относительно номинальной плотности ρ* [кг/м³] получается уравнение (36). Подстановка уравнения (35) в (36) даёт уравнение (37). После определения сосредоточенного коэффициента по уравнению (38) зависимость от плотности можно представить компактной формой (39), где Hstatic(t) [м] — эквивалентная статическая гидравлическая составляющая, а Kstatic — эффективный коэффициент преобразования плотности в напор [46, 47].
Уравнение (39) представляет собой сосредоточенное описание статического напора, зависящего от плотности. Значение zeff можно калибровать по геометрии выдувного трубопровода конкретного варочного котла. Таким образом, уравнение (38) объединяет эффективный перепад высот с выбранной нормировкой относительно опорной плотности. Дополнительные динамические либо неразрешённые гидравлические потери отдельно учитываются через составляющую возмущающего напора, вводимую далее.
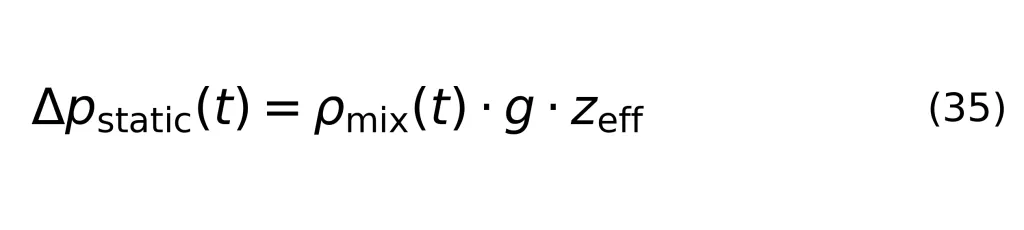
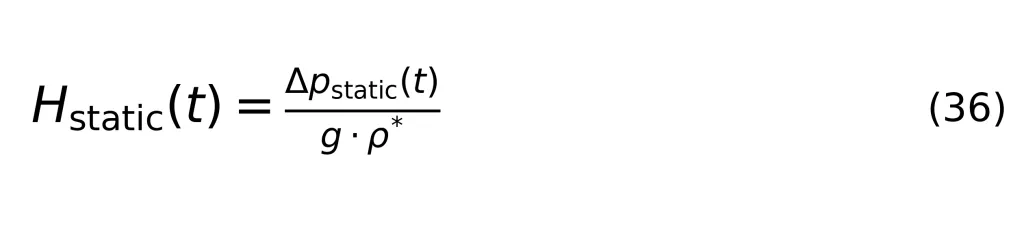
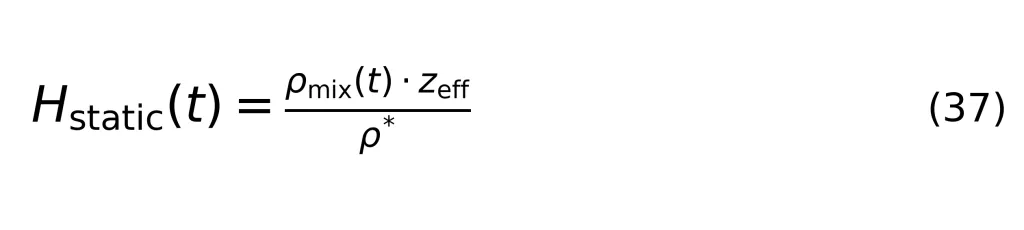
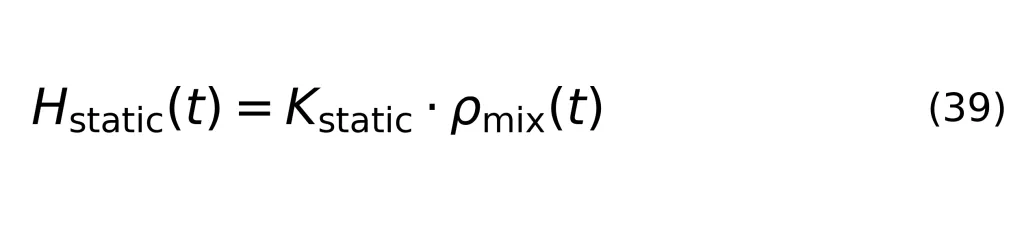
Доступный гидравлический напор
Расход выгрузки определяется результирующей гидравлической энергией, доступной между варочным котлом и нижележащим выгрузным трубопроводом. В принятой модели доступный напор образуется совместным вкладом напора насоса и гидростатического уровня суспензии, оставшейся в котле, за вычетом введённой выше эквивалентной статической гидравлической составляющей. Такое разложение напора согласуется с динамическими моделями трубопроводного транспортирования суспензий, в которых давление, высота, плотность и гидравлические потери совместно задают мгновенные условия перемещения [43].
Общий движущий напор записывают в виде уравнения (40). Для рассматриваемой системы движущая составляющая включает напор насоса H0(t) [м] и мгновенный уровень суспензии (уравнение 41). Противодействующая составляющая представлена статическим членом, зависящим от плотности (уравнение 42). Подстановка уравнений (41) и (42) в (40) даёт уравнение (43), где Hav(t) [м] — результирующий гидравлический напор, доступный для транспортирования волокнистой суспензии по выдувному трубопроводу [47].
Принятые знаки в уравнении (43) имеют непосредственный физический смысл. Члены H0(t) и h(t) входят со знаком плюс, поскольку оба вносят гидравлическую энергию в процесс выгрузки. Напротив, Hstatic(t) вычитается как эквивалентное гидравлическое требование, которое необходимо преодолеть до преобразования оставшегося напора в расход выгрузки.
Кроме того, уравнение (43) устанавливает дополнительную нелинейную связь между материальными запасами и гидравлической подсистемой. Поскольку h(t) = f(Ms(t), Mfl(t)), Hstatic(t) = g(ρmix(t)) и ρmix(t) = l(Ms(t), Mfl(t)), доступный напор можно записать как Hav(t) = r(H0(t), Ms(t), Mfl(t)); f(·), g(·), l(·) и r(·) обозначают математические функции.
Следовательно, даже при постоянной команде насосу H0(t) доступный напор может непрерывно изменяться при сдувке по мере изменения запасов суспензии, её уровня и эффективной плотности. Эта связь — один из механизмов нестационарного нелинейного поведения выгрузки, рассматриваемого далее в гидравлической модели расхода.
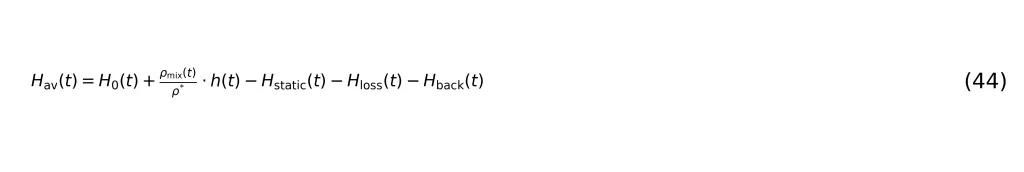
В более подробной промышленной модели уравнение (43) можно расширить, включив распределённые потери на трение, местные сопротивления арматуры и соединений, противодавление на выходе и дополнительные возмущения (уравнение 44). Однако здесь сохранена компактная форма (43), соответствующая задаче демонстрации принципиальной возможности управления [47].
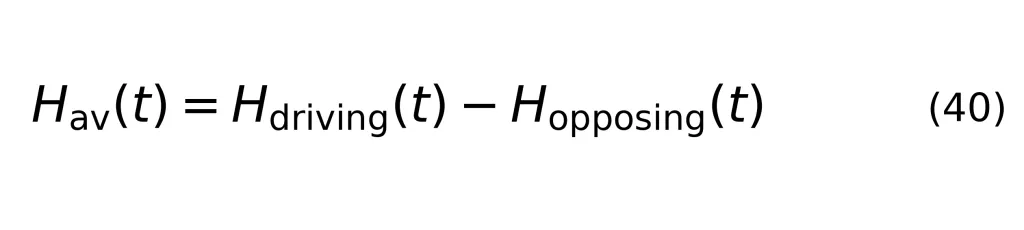
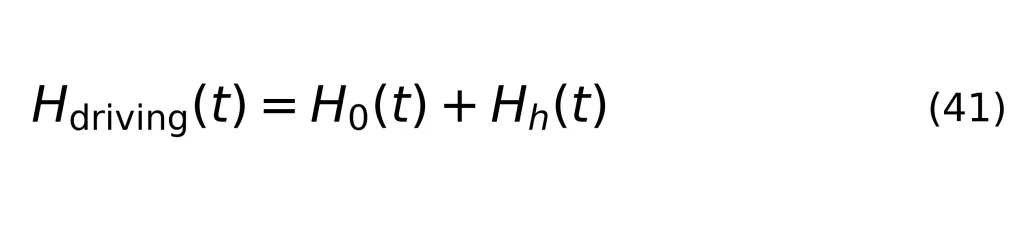
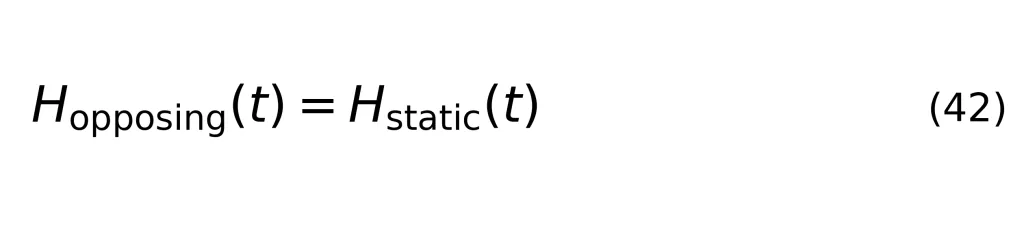
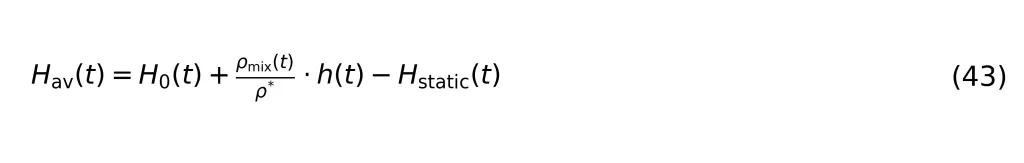
Нелинейная составляющая напора сопротивления и равновесный расход выгрузки
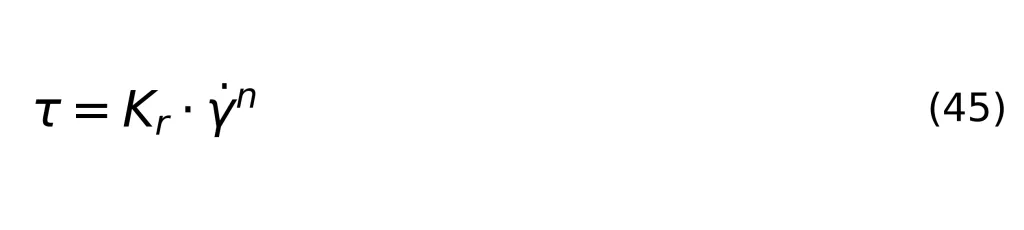
Мгновенная пропускная способность выдувного трубопровода описывается нелинейной связью между доступным напором и соответствующим равновесным объёмным расходом. В основе этой зависимости лежит поведение жидкостей с зависящими от скорости сдвига свойствами, для которых перепад давления, как правило, не пропорционален расходу. Для степенной реологической жидкости используется соотношение (45) [48, 49], где τ [Па] — напряжение сдвига, Kr [Па·сn] — показатель консистенции, γ̇ [с−1] — скорость сдвига, а n — показатель режима течения. Аналитические решения течения в трубе для этой определяющей модели дают зависимость перепада давления общего вида (46), где Q(t) [м³/с] — объёмный расход, а KQ учитывает реологические и геометрические характеристики трубопровода. В частности, Sochi [48] явно установил для ламинарного течения степенной жидкости по круглым и осесимметричным трубам пропорциональность перепада давления n-й степени объёмного расхода.
Выражая перепад давления как эквивалентный напор, аналогично уравнению (36), получают уравнение (47), что позволяет переписать (46) в ориентированной на управление форме (48) [48, 49], где qp,alg(t) [м³/с] — мгновенный алгебраический, или равновесный, расход выгрузки.
В данной модели с сосредоточенными параметрами уравнение (48) следует трактовать как упрощённое нелинейное гидравлическое замыкающее соотношение, а не как точное пространственно распределённое решение течения в трубе. Подробные эффекты геометрии трубопровода, сопротивления волокнистой сети, концентрации и неразрешённых гидравлических потерь включены в Cn(t), тогда как показатель n задаёт кривизну зависимости «напор — расход». При этом степенная форма физически обоснована аналитическими решениями для течения неньютоновской жидкости в трубах, где перепад давления масштабируется как Qn(t) [48, 49].
Физический смысл уравнения (48) особенно важен. При фиксированном сопротивлении Cn(t) равновесный расход qp,alg(t) пропорционален Hav1/n(t), а при фиксированном Hav(t) — Cn−1/n(t). Следовательно, рост Hav(t) увеличивает пропускную способность, а рост эффективного гидравлического сопротивления уменьшает её. Показатель n задаёт чувствительность обеих зависимостей. При n = 1 уравнение (48) сводится к линейному закону сопротивления (49); при n ≠ 1 возникает нелинейное поведение, необходимое для моделирования гидравлического транспортирования с зависимостью от сдвига.
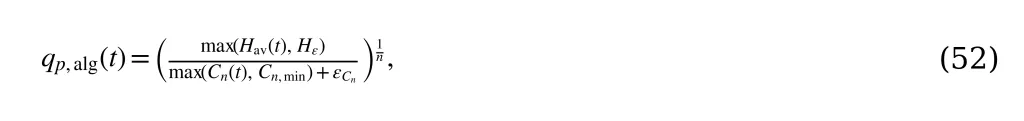
Для численной реализации введены два физически осмысленных нижних ограничения. Во-первых, уравнение (50) с Hε > 0 [м] предотвращает возведение отрицательного или исчезающе малого напора в дробную степень. Во-вторых, уравнение (51) с Cn,min > 0, имеющим те же технические единицы, что Cn(t), исключает деление на исчезающе малый коэффициент сопротивления. С учётом уравнений (50) и (51) подстановка в (48) даёт уравнение (52), где εCn — малая положительная регуляризующая добавка с единицами Cn(t). Уравнение (52) представляет численно защищённое алгебраическое выражение расхода.
Наконец, qp,alg(t) нельзя отождествлять с фактическим измеренным расходом qp(t). Уравнение (52) задаёт мгновенный равновесный гидравлический расход для текущих Hav(t), Cn(t) и n. Фактический расход приближается к этому равновесному значению в соответствии с конечной скоростью гидравлической динамики, вводимой в следующем подразделе.


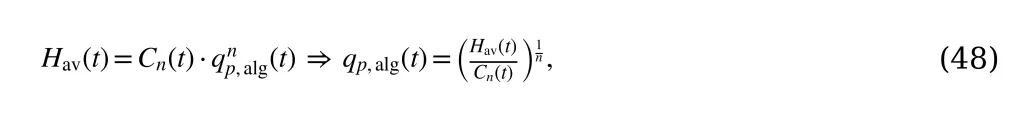



Динамическая реакция расхода выгрузки
Определённый выше алгебраический расход qp,alg(t) представляет мгновенный равновесный расход выгрузки при текущих Hav(t) и нелинейном сопротивлении транспортированию. Однако фактический расход qp(t) не может изменяться мгновенно: находящаяся в выдувном трубопроводе суспензия обладает конечной гидравлической инерционностью. Поэтому динамическое уравнение расхода получают из одномерного баланса количества движения для эквивалентного жёсткого столба суспензии с сосредоточенными параметрами.
При выводе предполагают эффективный участок трубы постоянной площади поперечного сечения Ap [м²] и длины Leff [м]; плотность смеси принимают приблизительно постоянной вдоль трубопровода на протяжении гидравлического переходного процесса. Это соответствует приближению жёсткого столба, широко применяемому для относительно медленных гидравлических переходных процессов и расчётов, ориентированных на управление [50].
Объём суспензии в эффективном выгрузном трубопроводе определяется уравнением (53), а его сосредоточенная масса — уравнением (54). При равномерной средней осевой скорости vp(t) [м/с] справедливо уравнение (55), а при постоянной Ap — уравнение (56). Применение второго закона Ньютона к эквивалентному столбу суспензии даёт уравнение (57), где Δp(t) [Па] — результирующий движущий перепад давления, ΔpR(t) [Па] — потери давления на сопротивление. Подстановка уравнений (54) и (56) в (57) с учётом (53) даёт уравнение (58), соответствующее классической структуре «инерционность — сопротивление» в сосредоточенных гидравлических моделях.
Гидравлическая инерционность, пропорциональная ρ·L/A, и уравнения вида I(t)·dQ(t)/dt + R·Q(t) = Δp(t) широко известны в моделировании гидравлических систем с сосредоточенными параметрами [51]. Поэтому гидравлическая инерционность, выраженная через давление, задаётся уравнением (59).
В настоящей модели ρmix(t) изменяется в соответствии с более медленной динамикой материальных запасов. Поэтому уравнение (58) предполагает, что на протяжении отдельного гидравлического переходного процесса её изменение достаточно медленно, чтобы пренебречь дополнительным членом количества движения, явно связанным с dρmix(t)/dt. Это приближение соответствует назначению модели пониженного порядка.
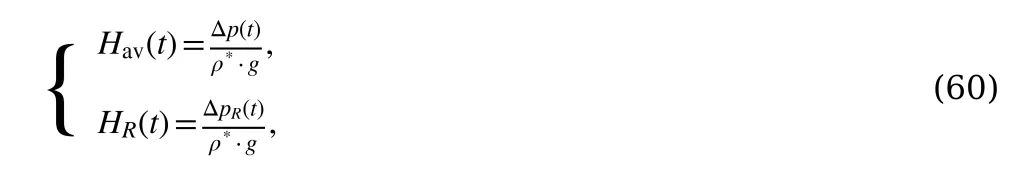
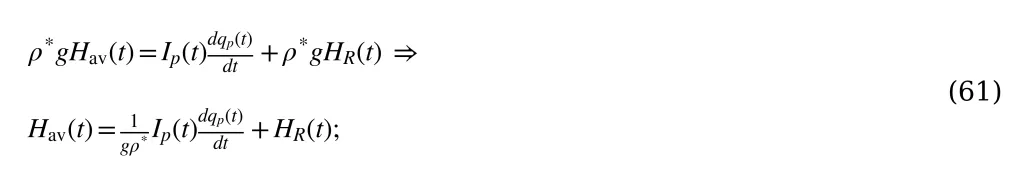
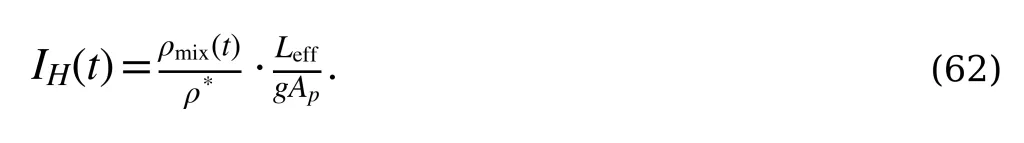
Поскольку разработанная выше модель статического напора отнесена к номинальной плотности ρ*, движущий и противодействующий перепады давления выражаются с использованием той же опорной плотности в уравнении (60). Представление эквивалентного напора относительно опорной плотности либо жидкости-носителя согласуется с практикой транспортирования суспензий по трубопроводам, где градиенты давления и насосные напоры могут относиться к выбранной жидкости-носителю или водяному столбу [47]. Подстановка уравнения (60) в (58) даёт (61), а соответствующая гидравлическая инерционность в единицах напора задаётся уравнением (62).
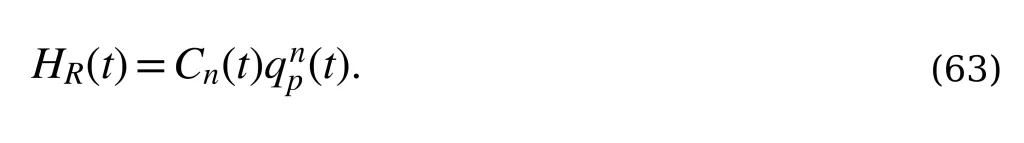
Аналитические решения течения степенной жидкости в трубе непосредственно приводят к зависимостям потерь давления, пропорциональным Qn(t), что обеспечивает физическое основание для принятого упрощённого нелинейного закона сопротивления [48]. Для направления сдувки qp(t) ≥ 0 применяется уравнение (63). Если бы допускалось обратное течение, знаковая форма (64) позволила бы сохранять направление противодействующей составляющей. Однако в рассматриваемой задаче физически допустимая рабочая область ограничена qp(t) ≥ 0, поэтому достаточно уравнения (63).
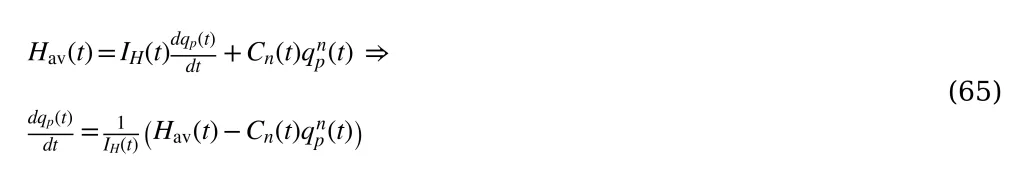
Подстановка уравнения (63) в (61) даёт нелинейное уравнение количества движения с сосредоточенными параметрами (65). Это уравнение динамического расхода выгрузки непосредственно следует из сокращённого баланса количества движения.




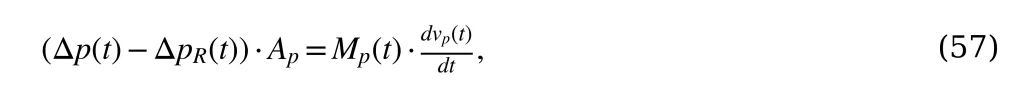
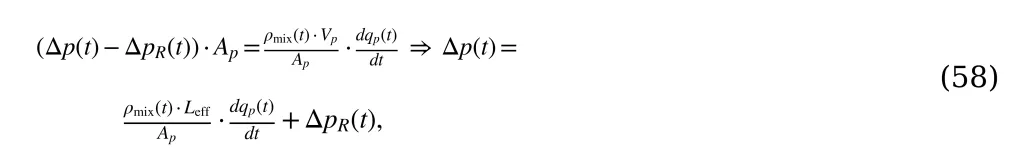

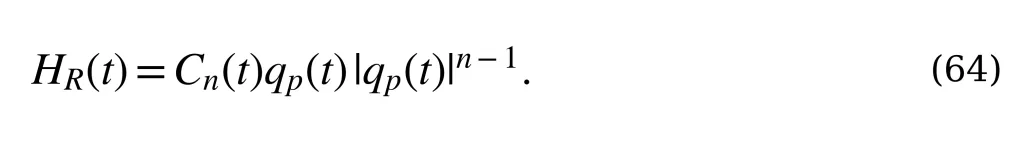
ФОРМУЛИРОВКА ГИДРАВЛИЧЕСКИХ И ЭНЕРГЕТИЧЕСКИХ ПОКАЗАТЕЛЕЙ ЭФФЕКТИВНОСТИ
Энергетические характеристики выгрузки варочного котла периодического действия оценивают по гидравлической мощности, необходимой для транспортирования суспензии при изменяющихся сопротивлении, плотности, концентрации и напоре, описанных выше. Это разграничение важно для трубопроводов с суспензией, поскольку транспортная энергия и удельное энергопотребление сильно зависят от гидравлического сопротивления и концентрации переносимой твёрдой фазы. Поэтому энергетические характеристики следует оценивать совместно с изменяющимся состоянием транспортирования, а не только по КПД насоса [52–54].
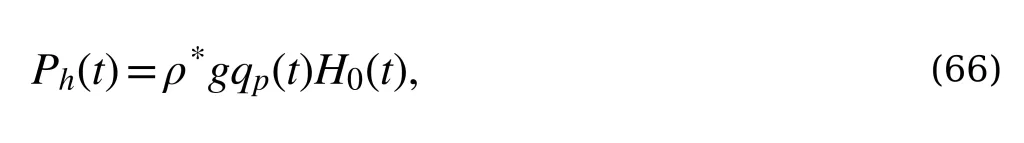
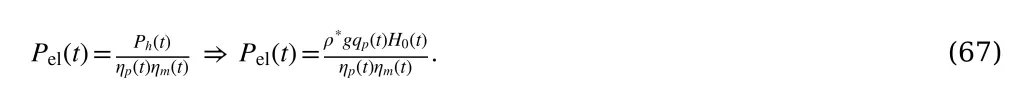
Поскольку в настоящей модели гидравлические напоры выражены относительно номинальной опорной плотности ρ* [кг/м³], мгновенная гидравлическая мощность насосной подсистемы Ph(t) [Вт] определяется уравнением (66). Если бы напор выражался непосредственно в метрах столба текущей суспензии, ρ* была бы заменена на ρmix(t). Общепринятая связь гидравлической мощности Ph(t) = ρgQ(t)·H(t) и соответствующее определение КПД насоса хорошо известны в анализе насосных характеристик [54, 55]. При введении КПД насоса ηp(t) и двигателя ηm(t) оценочная электрическая потребляемая мощность определяется уравнением (67).
Мощность нелинейного транспортирования
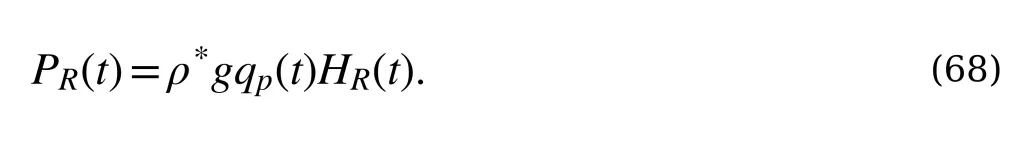
Нелинейная составляющая напора сопротивления, полученная в гидравлической модели, связана с уравнением (63). Поэтому мгновенная гидравлическая мощность на преодоление этого нелинейного сопротивления транспортированию суспензии определяется уравнением (68). Подстановка уравнения (63) даёт (69).
Уравнение (69) непосредственно показывает нелинейную энергетическую связь процесса. Даже при постоянном Cn(t) мощность PR(t) пропорциональна qpn+1(t), тогда как увеличение концентрации изменяет Cn(t) и тем самым непосредственно влияет на мощность, необходимую для поддержания заданного расхода. Экспериментальные и аналитические исследования транспортирования суспензий по трубопроводам также показывают сильную зависимость потерь давления и удельного энергопотребления (SEC) от концентрации твёрдой фазы и режима течения [52–55].
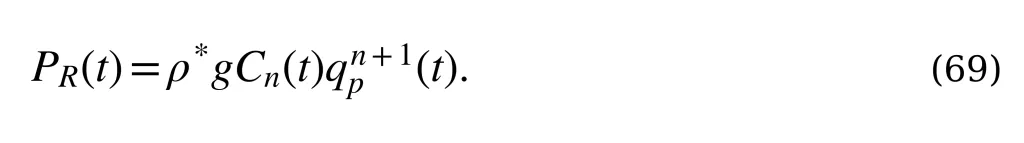
Распределение гидравлической потребности на основе модели
Чтобы отличить энергию, необходимую для непосредственного перемещения суспензии, от других гидравлических требований, вспомогательный напор определяют уравнением (70), где Hdist(t) [м] отражает неучтённые дополнительные потери, противодавление или гидравлическое сопротивление нижележащего участка, если они включены в моделирование. Соответствующая общая гидравлическая потребность задаётся уравнением (71).
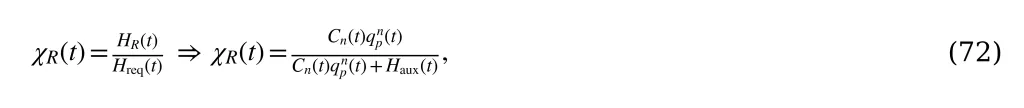
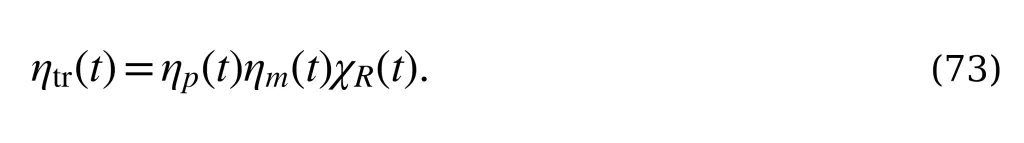
Показатель гидравлической эффективности транспортирования определяют как долю общей гидравлической потребности, непосредственно связанную с перемещением суспензии (уравнение 72). Здесь χR(t) — доля напора сопротивления, то есть доля моделируемой гидравлической потребности, связанная с нелинейным сопротивлением транспортированию. Соответствующий общий показатель транспортирования, учитывающий номинальные потери преобразования энергии в насосе и двигателе, задаётся уравнением (73).
Для положительных составляющих напора выполняются 0 ≤ χR(t) ≤ 1 и 0 ≤ ηtr(t) ≤ 1. Важно, что ηtr(t) следует называть расчётным показателем эффективности транспортирования, а не универсальным термодинамическим или эксергетическим КПД. Он характеризует распределение гидравлической потребности между нелинейным перемещением суспензии и дополнительными статическими требованиями и возмущениями, учитываемыми моделью пониженного порядка [47, 54, 56, 57].
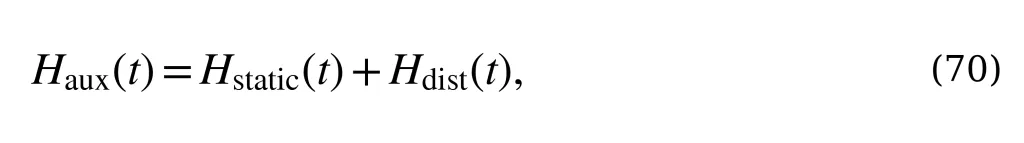
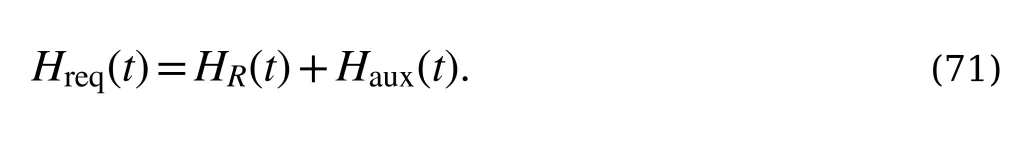
Потребление электроэнергии и удельное энергопотребление
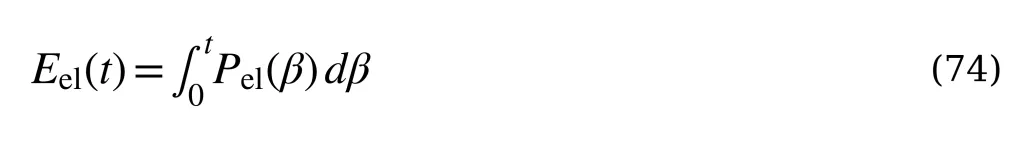
Для сравнения регуляторов мгновенного КПД недостаточно, поскольку два регулятора могут обеспечивать сходное отслеживание заданного расхода, требуя различных гидравлических управляющих воздействий. Поэтому суммарное потребление электроэнергии за операцию сдувки Eel(t) определяется уравнением (74) в джоулях либо после пересчёта в кВт·ч.
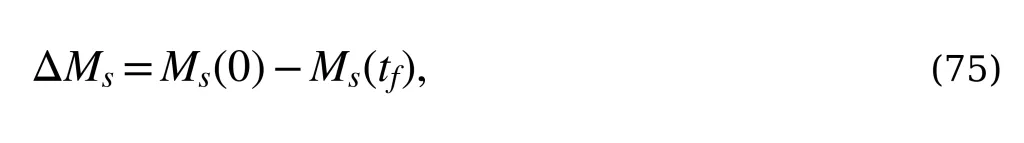
Особенно полезный показатель на уровне процесса — электрическая энергия, потреблённая на единицу выгруженного сухого волокна, определяется уравнением (75). Здесь ΔMs [кг] — полная масса сухого волокна, выгруженного за рассматриваемый интервал; Ms(0) [кг] — исходная масса сухого волокна в котле в момент начала выгрузки t = 0; Ms(tf) [кг] — масса сухого волокна, оставшаяся в котле к конечному моменту моделирования или выгрузки tf; tf [с] — конечное время рассматриваемого процесса сдувки.
Удельное энергопотребление SEC определяется уравнением (76) в Дж/кг сухого волокна, либо, после преобразования единиц, в кВт·ч/т. Этот показатель SEC для отдельного цикла аналогичен традиционному показателю удельного энергопотребления транспортирования суспензии, но здесь нормируется на общую массу сухого волокна, выгруженную за конечный интервал сдувки. Удельное энергопотребление широко используют для энергетического сравнения режимов трубопроводного транспортирования суспензий, поскольку оно непосредственно связывает энергию перекачивания с массой перенесённой твёрдой фазы [52–54, 56].
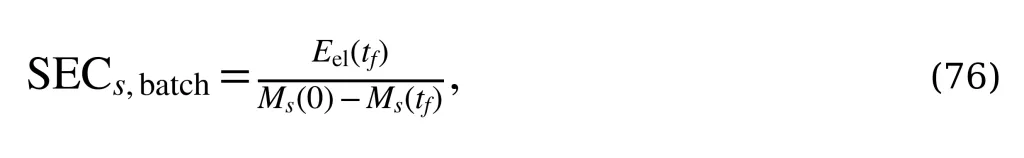
Поверхности гидравлической потребности и мощности
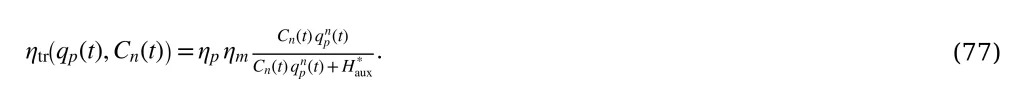
Нелинейная модель позволяет также строить карты эффективности, используемые в анализе результатов моделирования. При заданном вспомогательном напоре Haux*(t) уравнение (73) принимает вид (77) [47, 58, 59]. Уравнение (77) определяет поверхность эффективности в рабочей плоскости (qp(t), Cn(t)) и компактно показывает изменение гидравлических характеристик в зависимости от расхода выгрузки и сопротивления, зависящего от концентрации [47, 58, 59].
Аналогично при гидравлическом равновесии напор насоса, необходимый для поддержания заданной рабочей точки, следует из баланса напоров (уравнение 78). В соответствии с принятым отсчётом относительно опорной плотности (см. уравнение 41) получаемая поверхность электрической мощности задаётся уравнением (79).
На картах эффективности и мощности оставлены только физически осуществимые рабочие точки, удовлетворяющие 0 ≤ H0,req(t) ≤ H0,max. Это расчётные карты рабочих режимов, а не экспериментально идентифицированные карты КПД насоса. Они предназначены для визуализации энергетических последствий нелинейной гидравлической модели и сравнения траекторий ПИ-регулирования и SMC в одной и той же рабочей области.
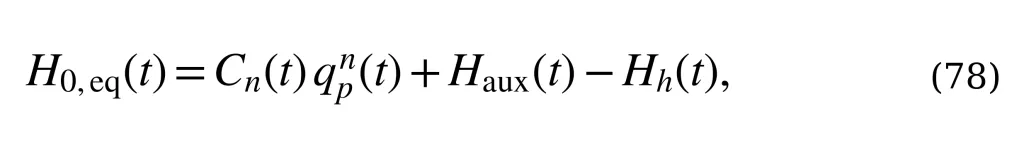
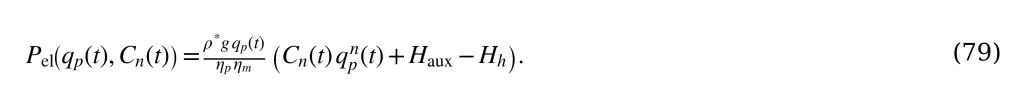
РАЗРАБОТКА СИСТЕМЫ УПРАВЛЕНИЯ
Цель управления состоит в поддержании расхода выгрузки в выдувном трубопроводе qp(t) вблизи заданного qp*(t), несмотря на изменение концентрации волокнистой массы, плотности, гидравлического сопротивления, уровня в котле и неизмеряемые гидравлические возмущения, описанные выше. Традиционный ПИ-регулятор с фиксированными коэффициентами используется как линейный эталон, а нелинейный регулятор со скользящим режимом, представленный на рис. 2, разрабатывают непосредственно на основе гидравлической динамики [60].
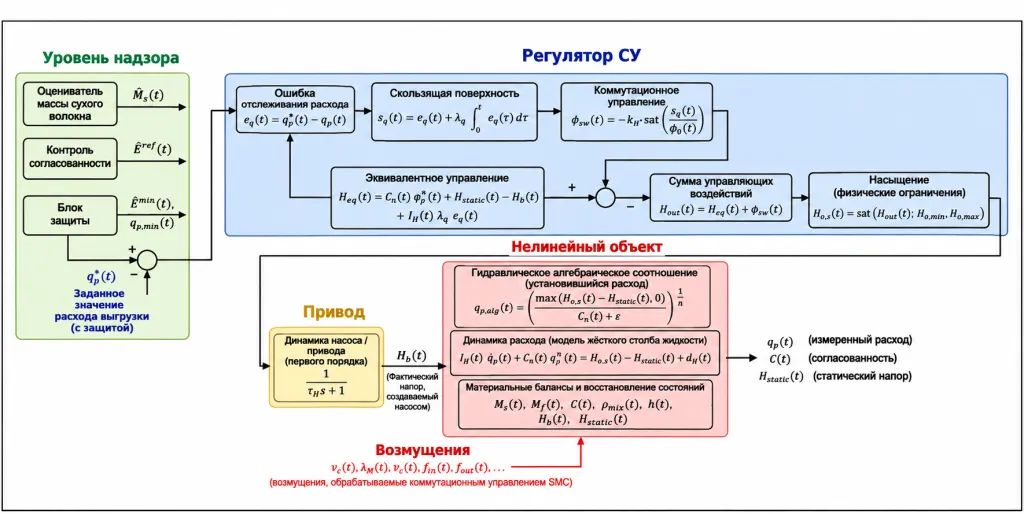
Рисунок 2. Предлагаемая структура регулятора со скользящим режимом (SMC) для нелинейного регулирования расхода при выгрузке варочного котла, включая верхний уровень управления, динамику гидравлического исполнительного устройства, нелинейную модель процесса и компенсацию возмущений.
Гидравлическая модель для синтеза управления
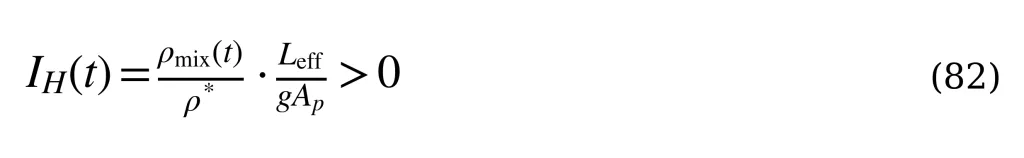
Используя определение доступного напора из уравнения (43), получают уравнение (80), где H0(t) [м] — напор насосной системы — одновременно служит управляющей переменной. Кроме того, dH(t) [м] обозначает немоделируемые либо внешние противодействующие возмущения напора. В итоге уравнение (65) принимает вид (81) [61]. Здесь IH(t) задаётся уравнением (82) и представляет выраженную в единицах напора гидравлическую инерционность, введённую уравнением (62). Уравнение (81) явно показывает важные для управления нелинейности: IH(t) изменяется с плотностью суспензии; Cn(t) — с концентрацией; Hh(t) и Hstatic(t) — по мере изменения материальных запасов котла.
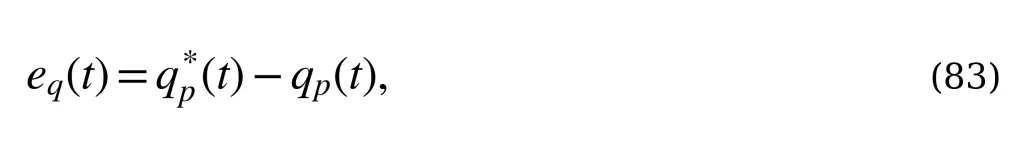
Для обоих регуляторов ошибка отслеживания расхода определяется одинаковым образом (уравнение 83), где qp*(t) [м³/с] — желаемый расход выгрузки через выдувной трубопровод.
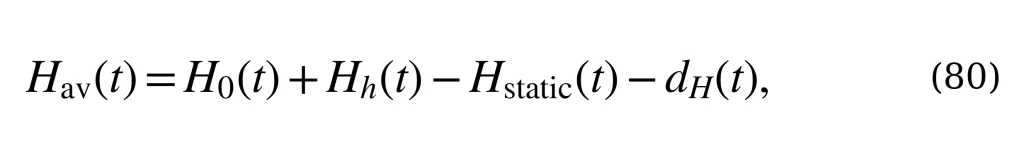
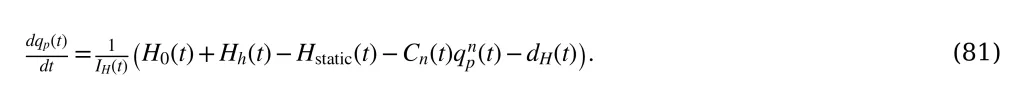
ПИ-регулятор с фиксированными коэффициентами
Традиционный ПИ-регулятор принят как прозрачный исходный вариант для сравнения с нелинейным SMC. Его разрабатывают на основе единственной локальной линеаризации нелинейной гидравлической динамики уравнения (81), а коэффициенты остаются неизменными на всём протяжении сдувки. Таким образом, в эталонном регуляторе не предусмотрены обратная компенсация нелинейностей, переключение коэффициентов по режимам, адаптация или прямое использование изменяющегося сопротивления Cn(t). Этот подход соответствует традиционному модельному синтезу ПИ-регуляторов, при котором параметры фиксированного регулятора определяют по упрощённой модели процесса низкого порядка [62].
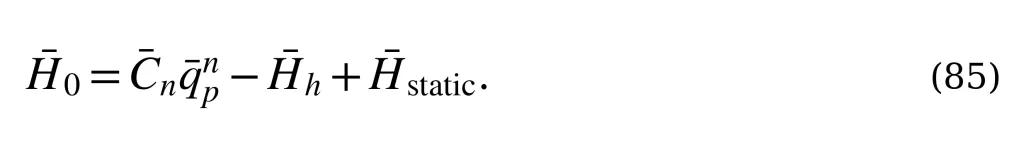
Для линеаризации вводят переменные установившегося состояния и объединяют их в вектор номинальной рабочей точки P̄ = (q̄p, C̄n, ĪH, H̄h, H̄static, H̄0) [63]. В номинальной рабочей точке предполагают гидравлическое равновесие расхода, то есть производная расхода равна нулю; при отсутствии наложенного возмущения dH(t) уравнение (81) даёт (84). Предполагая ĪH ≠ 0, получают номинальный напор насоса, необходимый для поддержания рабочей точки (уравнение 85).
Уравнение (85) даёт физически осмысленное смещение регулятора. Соответственно, смещение ПИ-регулятора выбирают как Hbias = H̄0. Это предотвращает ситуацию, когда интегральная составляющая после инициализации должна самостоятельно сформировать весь номинальный гидравлический напор.
Рассматривают малые возмущения относительно номинальной рабочей точки (уравнение 86) [63]. Исходя из уравнения (81), нелинейный член сопротивления раскладывают в ряд до первого порядка около (q̄p, C̄n) по уравнению (87). Подстановка в уравнение (81) и сокращение номинальных равновесных членов с использованием уравнения (85) дают (88) [63]. Это выражение важно, поскольку явно показывает, какие изменения нелинейного объекта исключаются из номинального синтеза ПИ-регулятора, но остаются в нелинейной имитационной модели.
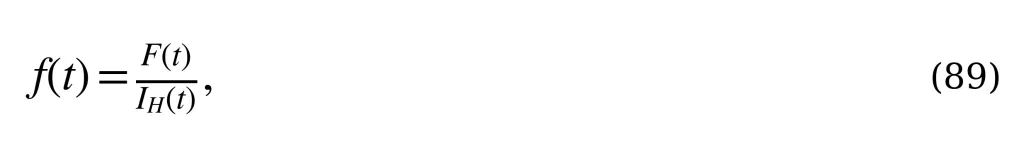
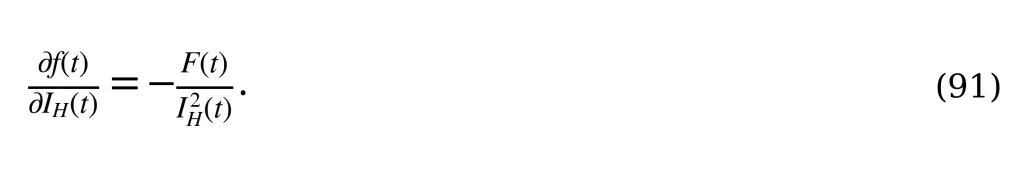
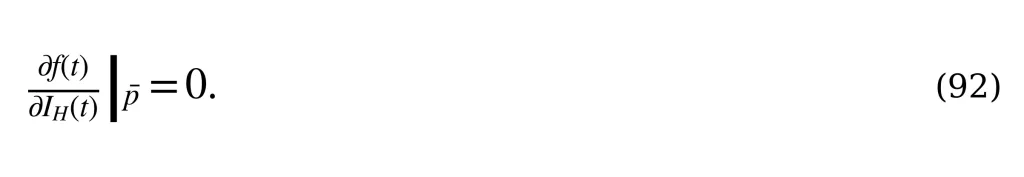
Необходимо отметить и тонкий момент. Хотя IH(t) меняется со временем, его возмущение первого порядка явно не появляется в уравнении (88), когда линеаризацию выполняют точно в гидравлическом равновесии. Действительно, для уравнения (89) вводят выражение (90); производная по IH(t) приведена в уравнении (91). Поскольку F(t) в равновесной точке равно нулю, следует уравнение (92). Следовательно, изменение гидравлической инерционности влияет на полный нелинейный процесс, но не входит непосредственно в номинальную линеаризацию первого порядка в выбранной точке равновесия.
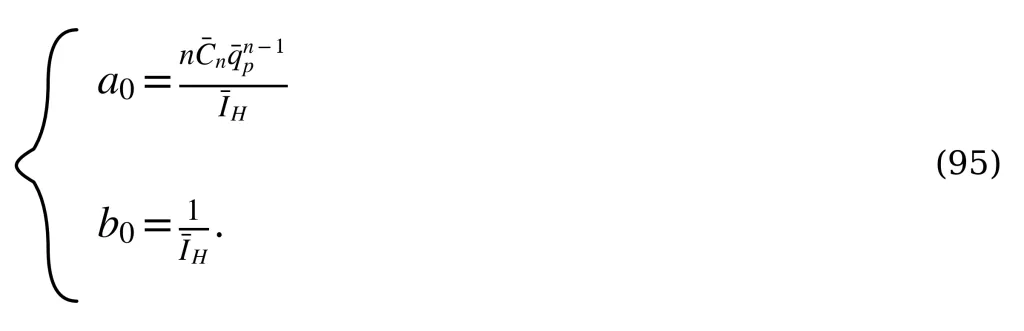
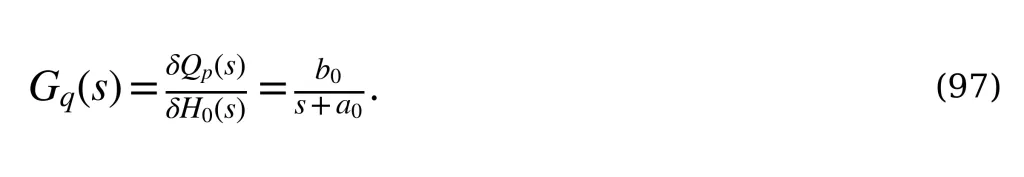
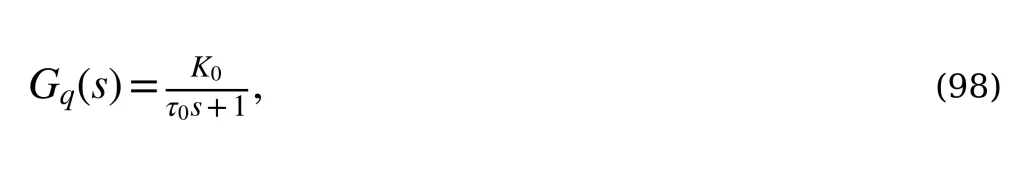
При синтезе ПИ-регулятора возмущениями, связанными с концентрацией, статическим напором, напором уровня и внешними воздействиями, в номинальной модели пренебрегают (уравнение 93). В итоге уравнение (88) сводится к (94) с определениями (95). Поскольку n > 0, C̄n > 0, q̄p > 0 и ĪH > 0, справедливы a0 > 0 и b0 > 0; локально линеаризованная гидравлическая подсистема асимптотически устойчива [26]. Преобразование Лапласа уравнения (94) при нулевом начальном возмущении даёт (96), затем (97) и эквивалентную форму (98), где K0 и τ0 определяются уравнением (99).
Следовательно, номинальный нелинейный гидравлический объект локально описывается устойчивой моделью первого порядка. Упрощённые модели первого порядка широко используются как основа аналитических правил настройки ПИ-регуляторов в промышленном управлении процессами [62].
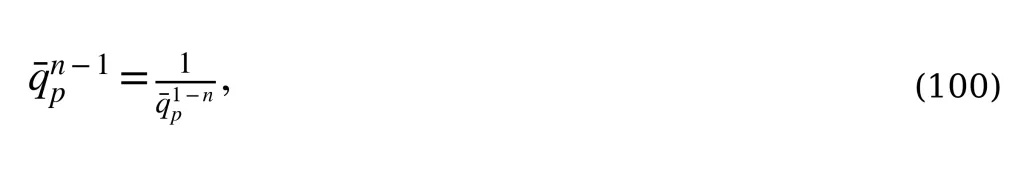
Из уравнения (99) непосредственно следует важное ограничение. Для показателя псевдопластичного течения 0 < n < 1 справедливо уравнение (100), и при q̄p → 0 чувствительность локальной модели увеличивается. Поэтому ПИ-регулятор синтезируют для характерной рабочей точки с ненулевым расходом, а не для конечного состояния опорожнённого котла.
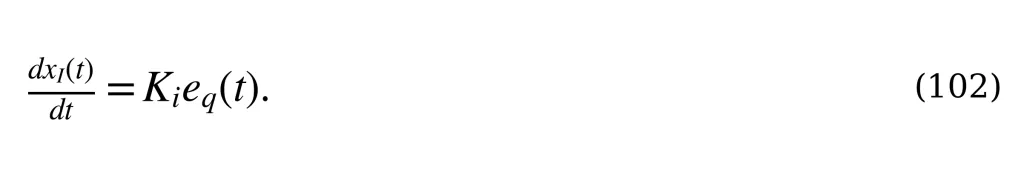
Используя общую ошибку отслеживания из уравнения (83), неограниченную команду ПИ-регулятора определяют уравнением (101) с уравнением (102), где Kp и Ki — пропорциональный и интегральный коэффициенты, а xI(t) [м] — интегральный вклад в командный гидравлический напор.
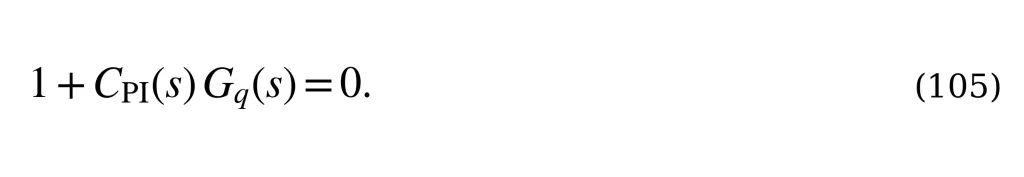
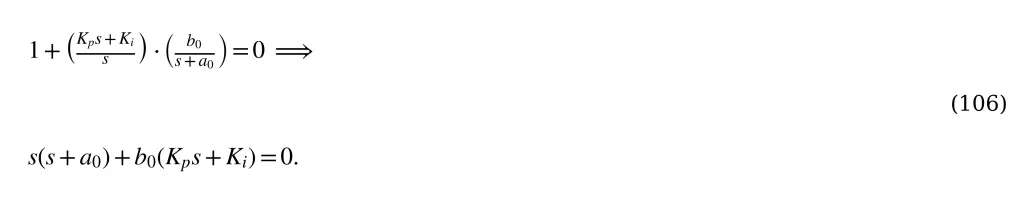
В области отклонений, предполагая замкнутую систему с единичной обратной связью и используя уравнение (98), получают (103); следовательно, передаточная функция ПИ-регулятора задаётся уравнением (104) [63, 64]. Объединение уравнений (97) и (104) даёт номинальное характеристическое уравнение замкнутой системы (105), преобразуемое к (106) и (107) [63, 64]. Таким образом, добавление интегрального действия превращает номинальный объект первого порядка в замкнутую систему второго порядка.
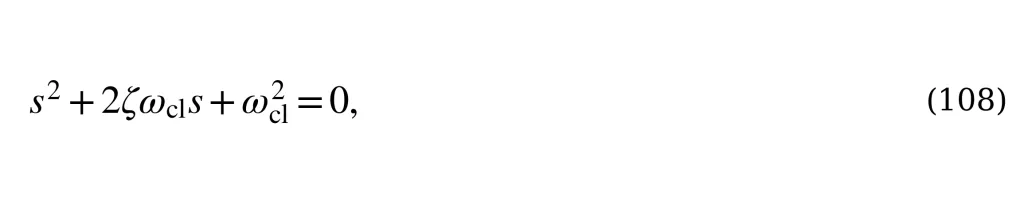
Синтез методом размещения полюсов — известный подход к настройке ПИ/ПИД-регуляторов при заданных переходных характеристиках замкнутой системы [65]. Желаемый полином второго порядка выбирают по уравнению (108) [63, 64], где ζ > 0 — заданный коэффициент демпфирования, а ωcl > 0 [рад/с] — выбранная номинальная собственная частота замкнутой системы. Приравнивание коэффициентов уравнений (107) и (108) приводит к (109). Используя уравнение (95), получают (110).
Для традиционного положительного коэффициента ПИ-регулятора Kp > 0 необходимо 2·ζ·ωcl > a0. Однако выбранная ωcl должна быть совместима с доступным диапазоном напора насоса и с динамикой насоса и привода, не учитываемой в упрощённой модели. Аналитические методы настройки ПИ-регуляторов также подчёркивают компромисс между желаемой быстротой реакции, робастностью и интенсивностью управляющего воздействия [62].
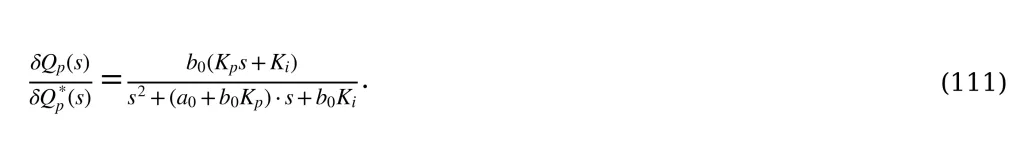
Получаемая номинальная передаточная функция замкнутой системы задаётся уравнением (111). Интегральное звено обеспечивает бесконечный коэффициент усиления контура на нулевой частоте и, следовательно, нулевую номинальную установившуюся ошибку при постоянной уставке при условии устойчивости замкнутой системы и отсутствия насыщения исполнительного механизма.
После расчёта уравнения (110) в номинальной рабочей точке (q̄p, C̄n, H̄h) значения Kp и Ki остаются фиксированными: Kp(t) = Kp и Ki(t) = Ki. Однако фактическое нелинейное моделирование продолжается при изменении Cn(t), IH(t), Hh(t), Hstatic(t). Следовательно, расхождение между единственной номинальной моделью синтеза ПИ-регулятора и непрерывно меняющимся нелинейным объектом является одной из трудностей для эталонной стратегии. Это различие существенно для корректного сравнения со скользящим управлением, которое непосредственно использует нелинейную гидравлическую структуру.
Насос не может создавать произвольно большой гидравлический напор. Поэтому неограниченную команду уравнения (101) ограничивают согласно уравнению (112). Без дополнительной компенсации продолжающееся интегрирование при H0,PI(t) ≠ H0,PIu(t) может вызвать интегральное насыщение, приводящее к замедлению восстановления и чрезмерной переходной реакции после выхода исполнительного устройства из насыщения. Эффект интегрального насыщения и соответствующая компенсация для регуляторов с ограниченными исполнительными устройствами хорошо изучены в теории управления [63, 66].
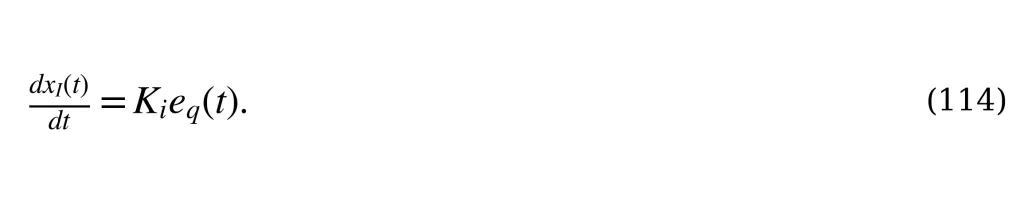
Поэтому в уравнение (102) вводят корректирующий член против интегрального насыщения с обратным расчётом, получая уравнение (113), где Kaw > 0 [с−1] — коэффициент компенсации. Когда исполнительный механизм не насыщен, H0,PI(t) = H0,PIu(t), и уравнение (113) сводится к обычному интегральному закону (114). Во время насыщения корректирующий член приводит интегральное состояние регулятора к значению, согласованному с физически реализуемой командой напора насоса. Стратегии обратного расчёта и согласования такого вида входят в общепринятый инструментарий компенсации насыщения линейных регуляторов с нелинейными ограничениями исполнительных устройств [63]. Итоговый ПИ-регулятор с фиксированными коэффициентами определяется уравнением (115).
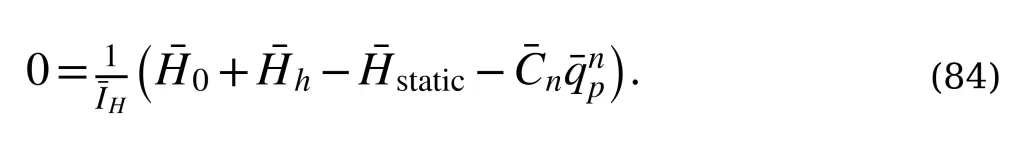
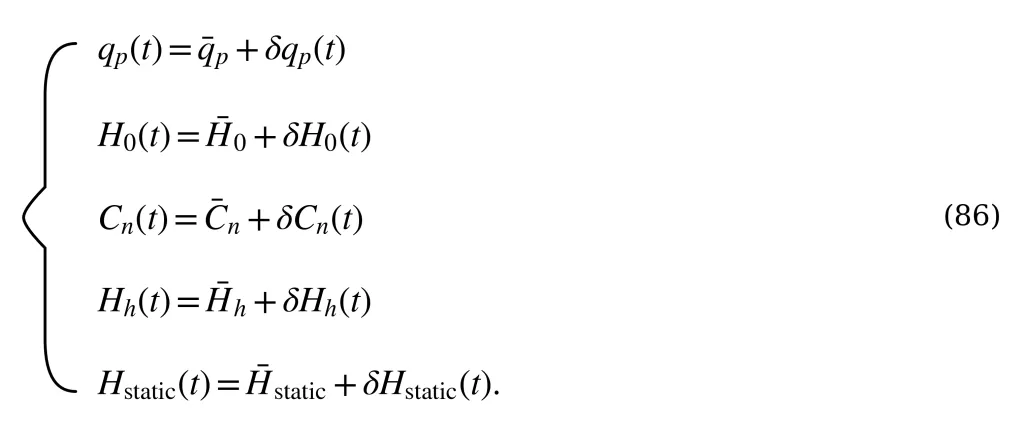
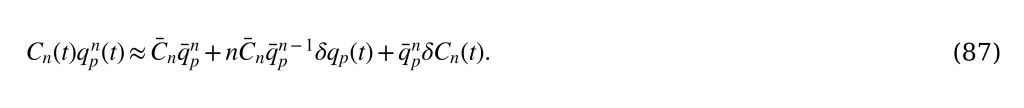
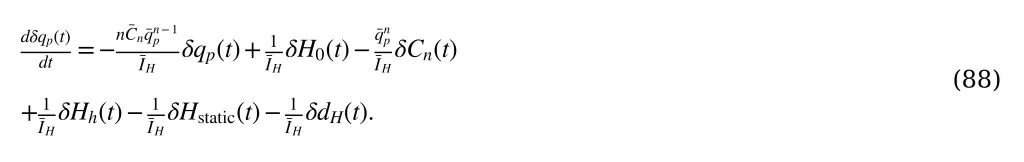
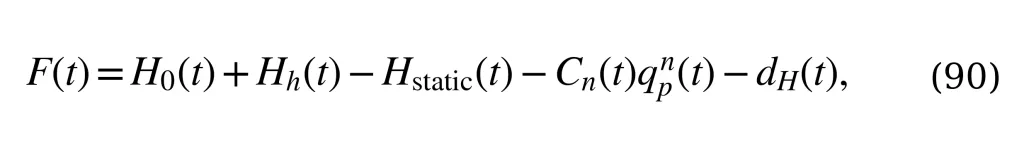
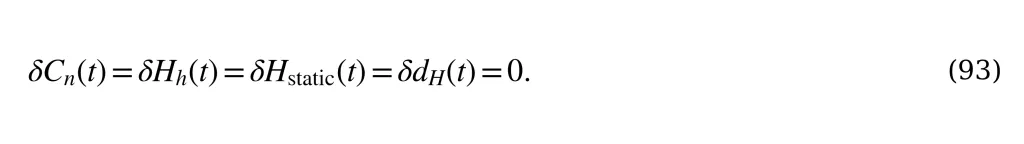
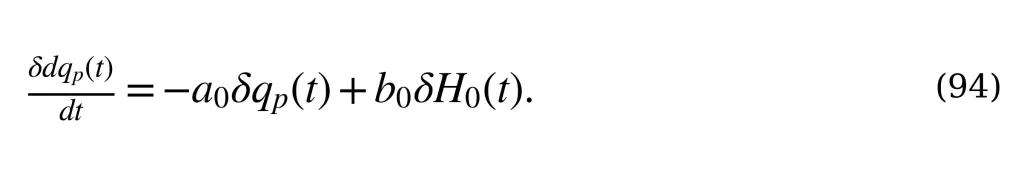
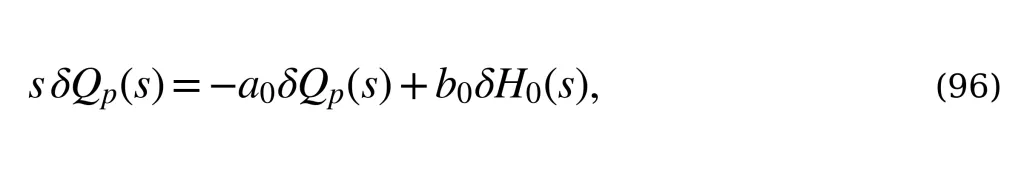
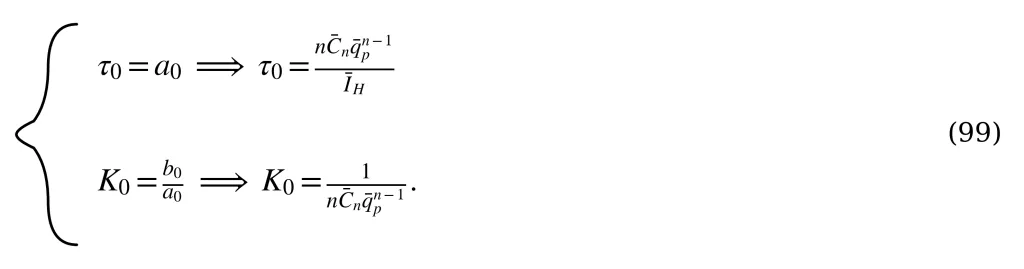
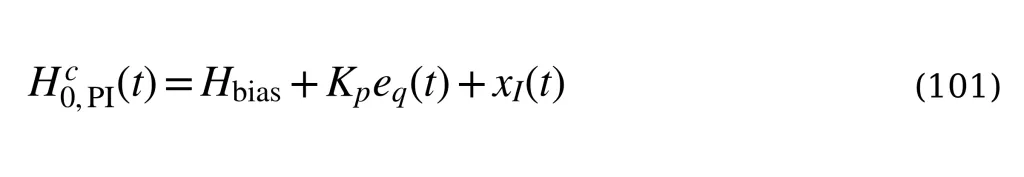
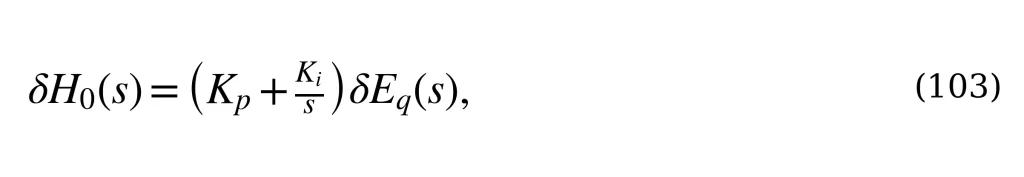
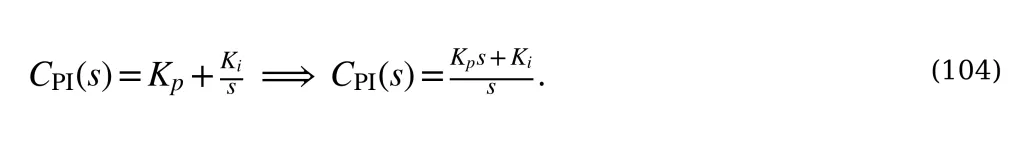
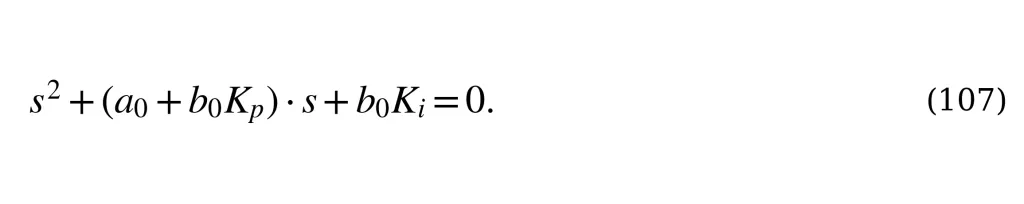
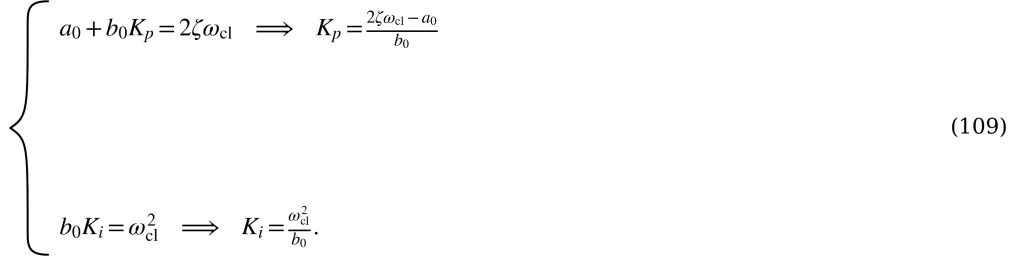
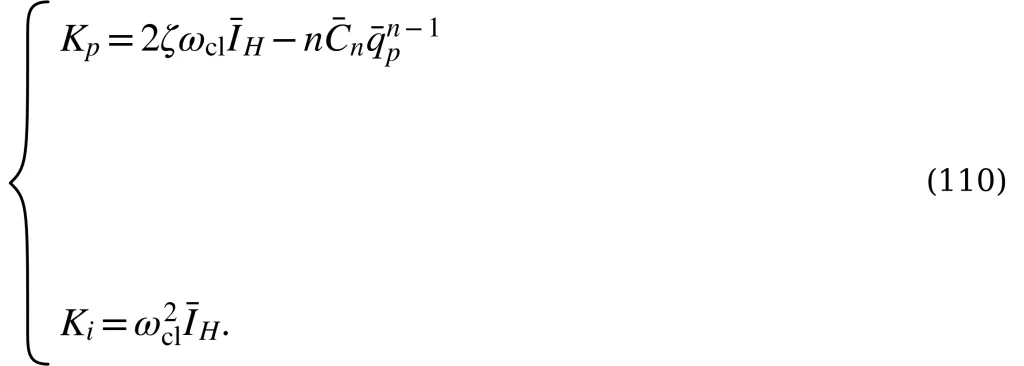
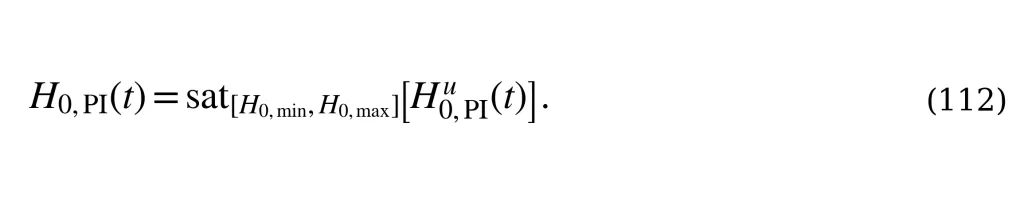
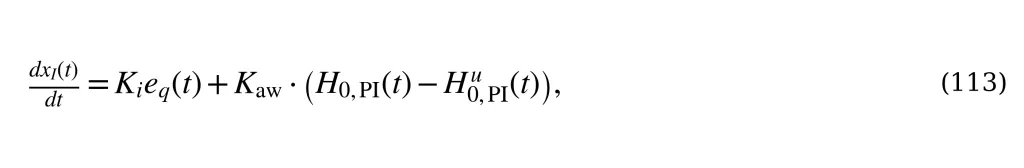
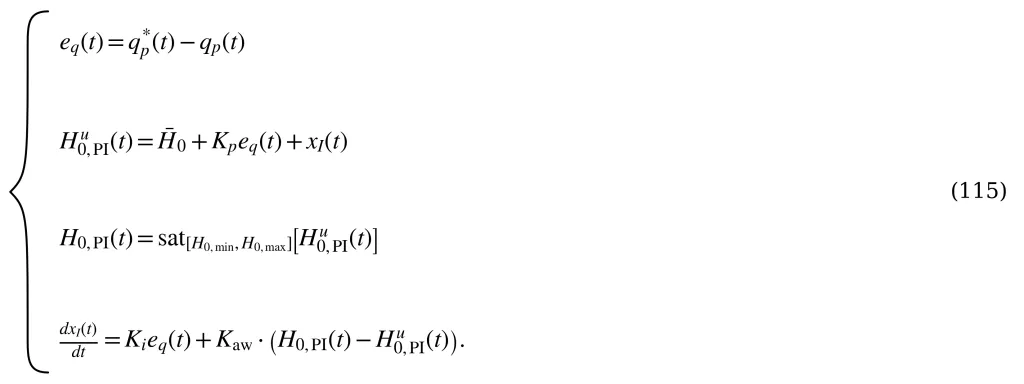
Нелинейный регулятор расхода со скользящим режимом
Регулятор со скользящим режимом (SMC) синтезируется непосредственно на основе нелинейной гидравлической динамики уравнения (81), поэтому закон управления сохраняет изменяющуюся гидравлическую инерционность, сопротивление, зависящее от концентрации, вклад уровня в котле и статический напор, зависящий от плотности. Скользящее управление хорошо подходит для нелинейных нестационарных систем с ограниченными возмущениями и вариациями параметров; его робастность подтверждена экспериментально в нелинейных гидравлических системах [67].
Для компактности нелинейную потребность в гидравлическом напоре определяют уравнением (116), после чего преобразованная версия уравнения (81) записывается как (117). Используя общее определение ошибки отслеживания (83), выбирают переменную скольжения с интегральной составляющей по уравнению (118), где ξq(t) [м³] — интегральное состояние ошибки отслеживания, а λq > 0 [с−1] определяет скорость сходимости ошибки после установления скользящего движения.
Интегральные структуры скольжения успешно применялись в гидравлических системах с неизвестными возмущениями и неопределёнными параметрами. Дифференцирование уравнения (118) даёт (119), а подстановка (117) — уравнение (120).
При выводе эквивалентного управления в номинальной модели неизвестным возмущением пренебрегают, то есть dH(t) = 0. Наложение номинального условия скольжения при IH(t) ≠ 0 приводит к уравнению (121); с учётом (116) получают уравнение (122).
Это уравнение важно, поскольку разделяет управление на физически интерпретируемые составляющие. Член Cn(t)·qpn(t) компенсирует мгновенное нелинейное сопротивление транспортированию волокнистой суспензии, а Hstatic(t) − Hh(t) обеспечивает гидравлическое ускорение, необходимое для заданной динамики отслеживания.
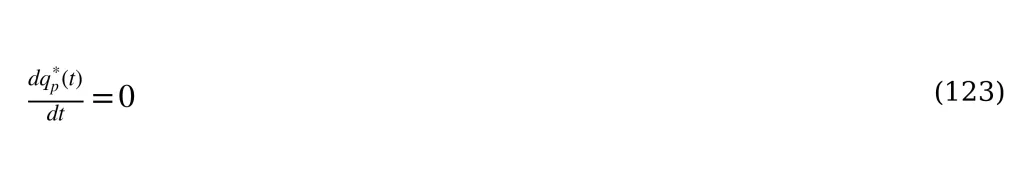
Для постоянной или кусочно-постоянной уставки расхода выгрузки справедливо уравнение (123) на участках с постоянным заданием, откуда следует (124). При скачкообразных изменениях qp*(t) следует использовать фильтрованную команду или ограничение скорости её изменения, чтобы производная заданного расхода оставалась конечной.
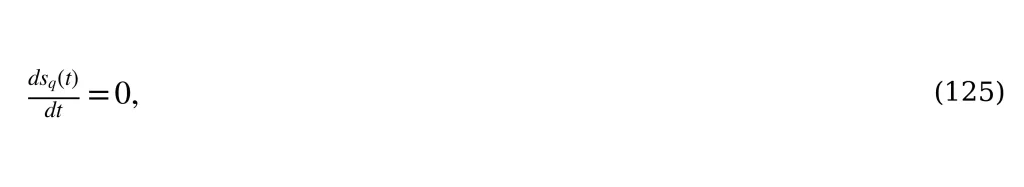
Когда траектория находится на многообразии скольжения (уравнение 125), из уравнения (119) следует (126), где ts — время достижения многообразия. Поэтому λq имеет непосредственную интерпретацию в теории управления: увеличение λq повышает номинальную скорость сходимости ошибки расхода после достижения многообразия скольжения.
Для компенсации неопределённости модели и внешних гидравлических возмущений добавляют робастную переключающую составляющую (уравнение 127), где kH > 0 [м] — коэффициент робастного переключающего воздействия в единицах напора, а φq > 0 [м³/с] — толщина пограничного слоя.
Положительный знак перед переключающим членом согласуется с определением ошибки в уравнении (83). Например, при qp(t) < qp*(t) имеем eq(t) > 0, обычно sq(t) > 0; переключающая составляющая увеличивает H0(t), тем самым усиливая движущий напор и приближая qp(t) к уставке.
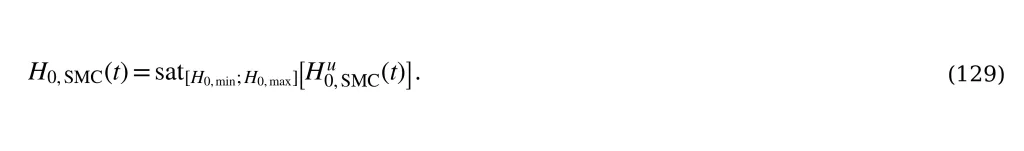
Замена идеальной функции знака непрерывным пограничным слоем является классическим приёмом SMC, позволяющим уменьшить высокочастотные переключения (chattering), сохраняя практическую робастность [31]. Для численной реализации переключающее воздействие можно также сгладить по уравнению (128). Физическую команду напора насоса определяют и ограничивают уравнением (129).
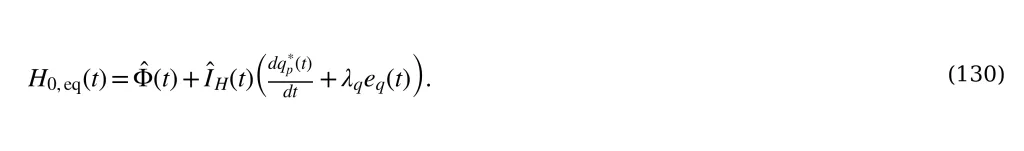
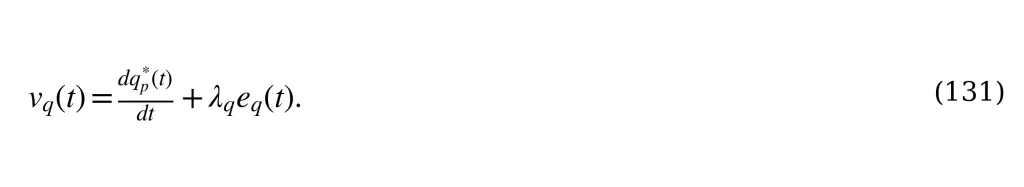
Пусть ÎH(t) и Φ̂H(t) — оценочные величины модели, доступные регулятору. С учётом уравнений (116) и (122) реализуемое эквивалентное управление задаётся уравнением (130). Введя обозначение (131), подставляя (128) и (130) в (117) и выполняя преобразования, получают уравнение (132), где эквивалентная согласованная неопределённость гидравлического напора ΔH(t) определяется уравнением (133).
Таким образом, ΔH(t) объединяет неопределённости, возникающие из-за изменяющейся с составом суспензии инерционности, нелинейного сопротивления, восстановления статического напора и напора уровня, а также неучтённых внешних гидравлических возмущений. Такой подход согласуется с литературой о скользящем управлении гидравлическими системами, где нелинейная параметрическая неопределённость, изменение гидравлических свойств и внешние возмущения учитываются через робастные или адаптивные составляющие SMC [68].
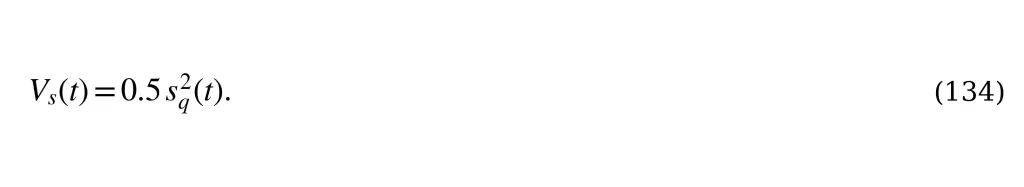
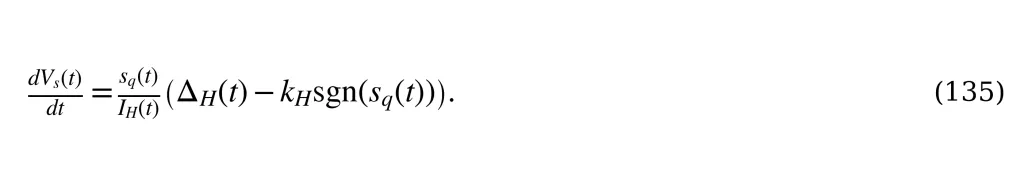
Предположим, что 0 ≤ IH,min ≤ IH,max и |ΔH(t)| ≤ Δ̄H(t). Рассмотрим функцию-кандидат Ляпунова по уравнению (134). Её производная по времени рассматривается вне пограничного слоя, где |sq(t)| > φq и sat(·) = sgn(sq(t)). С использованием уравнения (132) получают (135). Поскольку выполняется (136), следует (137) и затем (138). Достаточное условие достижения многообразия задаётся уравнением (139).
При выполнении этого условия производная функции Ляпунова неположительна, и траектория направляется к многообразию скольжения. Такой аргумент робастности, основанный на функции Ляпунова, является стандартным в теории скользящего управления и используется также в нелинейных гидравлических моделях SMC с неопределёнными параметрами [68, 69].
Внутри пограничного слоя |sq(t)| ≤ φq, и уравнение (132) принимает вид (140). В предельном квазистационарном состоянии с нулевой производной остаточная переменная скольжения удовлетворяет уравнению (141).
Эта зависимость явно показывает компромисс при выборе пограничного слоя: уменьшение φq повышает точность отслеживания, но усиливает переключающую активность; увеличение φq обеспечивает более плавное управление ценой расширения окрестности квазискользящего режима. В классических работах по скользящему управлению выделен именно этот компромисс между робастностью, точностью отслеживания и снижением высокочастотных колебаний [67, 69].
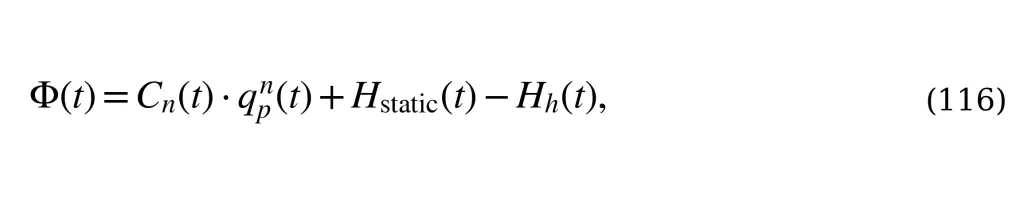
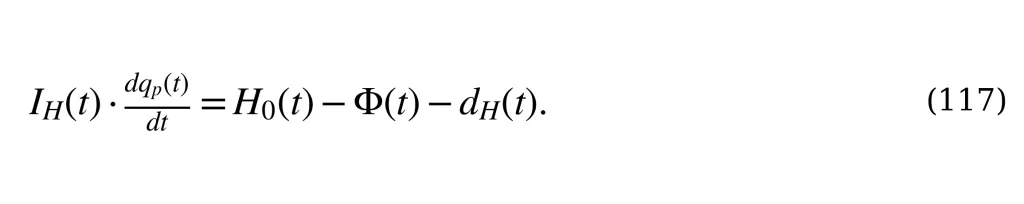
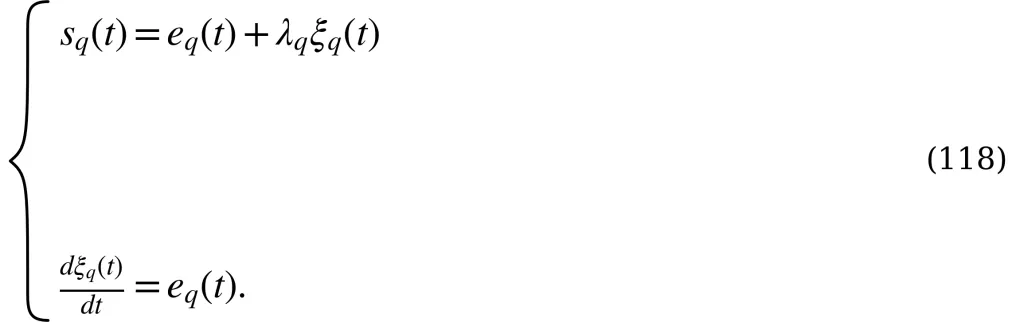
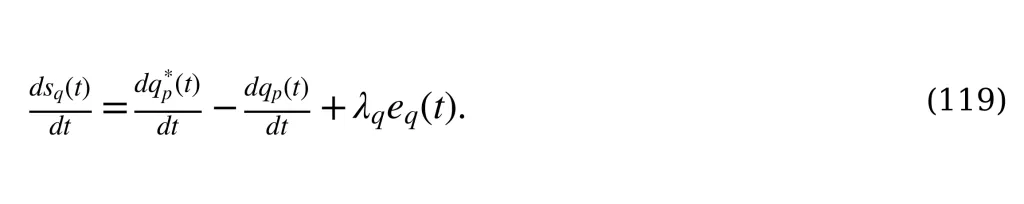
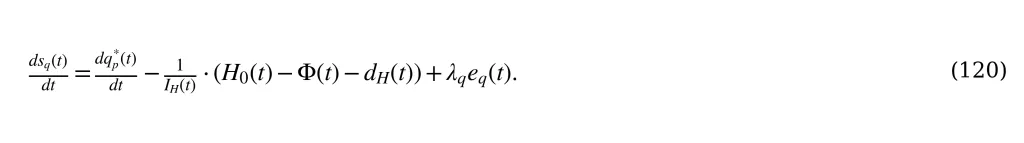
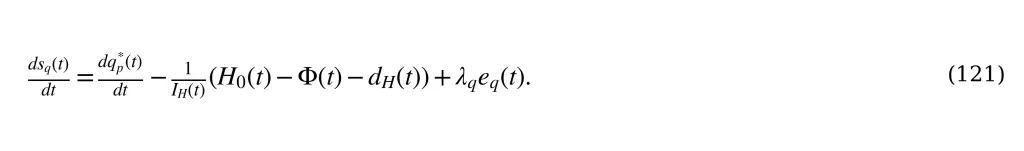
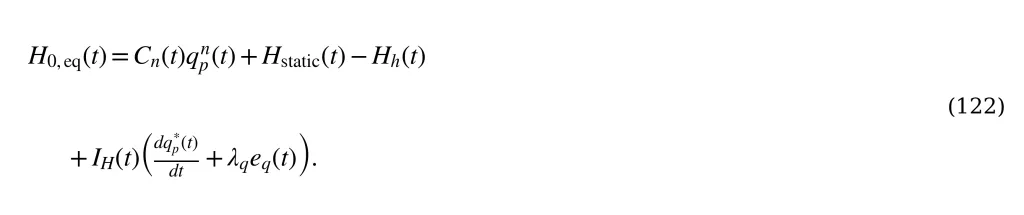
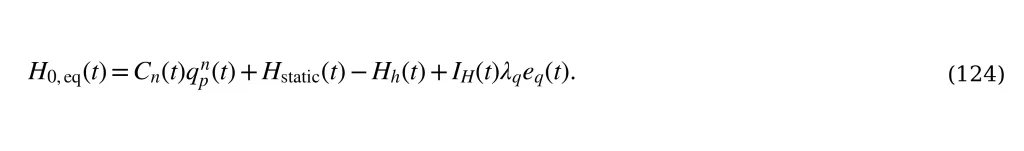
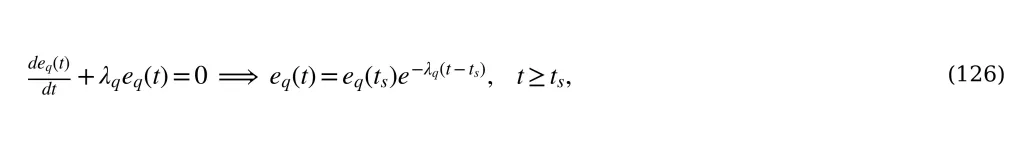
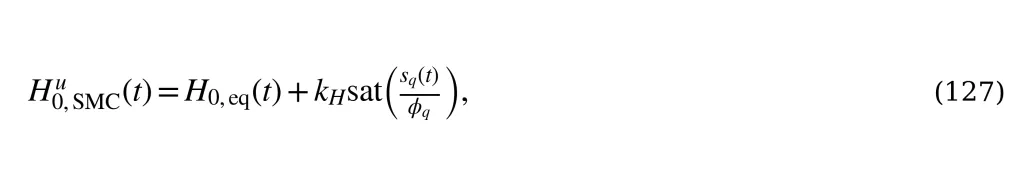
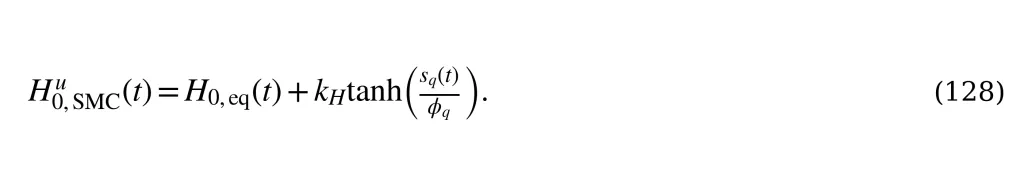
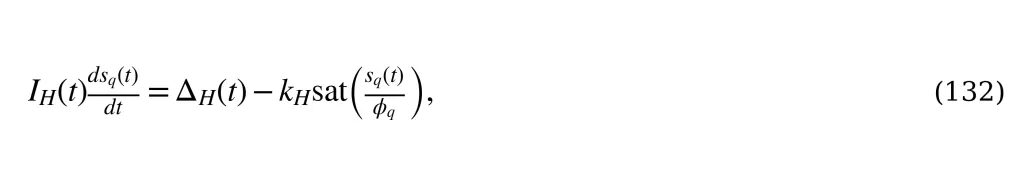
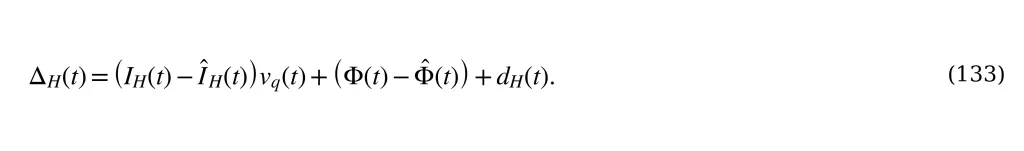
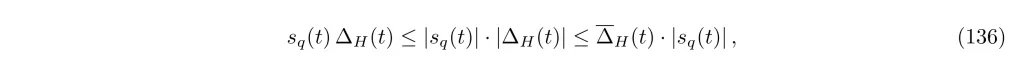
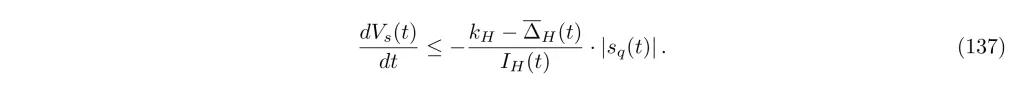
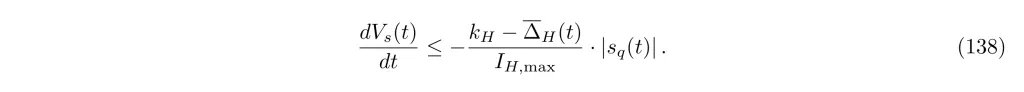
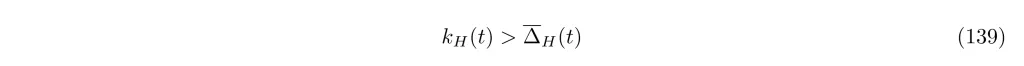
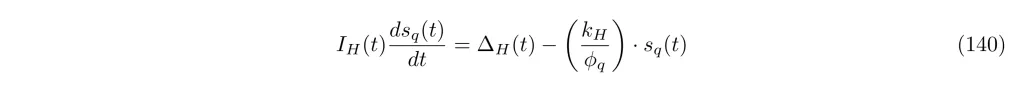
Управление насосом и конечная блокировка
При синтезе регулятора H0(t) считается эффективной управляющей переменной на входе гидравлической модели. В реальной насосной установке с регулируемой частотой вращения физической управляющей величиной обычно является скорость или частота привода электродвигателя, которая изменяет напор насоса и, соответственно, подаваемый расход. Gibson [70] рассматривает центробежные насосы с регулируемой частотой вращения в качестве исполнительных элементов регулирования расхода и подчёркивает взаимодействие характеристики насоса H–Q с характеристикой технологической системы.
Конечная скорость отклика насоса и привода представлена упрощённой моделью исполнительного устройства первого порядка (142), где τH > 0 [с] — эффективная постоянная времени изменения напора насоса, а H0,c(t) формируется ПИ-регулятором либо SMC. Для SMC команда определяется уравнением (143).
Выведенное выше условие достижения многообразия по Ляпунову предполагает наличие достаточного управляющего ресурса. Полезное достаточное условие отсутствия насыщения полного переключающего воздействия задаётся уравнением (144). Если условие нарушено, физический исполнительный механизм не способен обеспечить полное переключающее воздействие, и идеальное достижение многообразия гарантировать нельзя.
В теоретическом выводе сформированный напор насоса H0(t) также рассматривают как непосредственный гидравлический вход. Если динамикой исполнительного устройства по уравнению (142) нельзя пренебречь, рассогласование H0,c(t) − H0(t) действует как дополнительная согласованная гидравлическая неопределённость. Следовательно, синтез внешнего контура SMC предполагает, что динамика насоса и привода существенно быстрее доминирующей динамики выдувного трубопровода либо возникающая ошибка исполнительного устройства ограничена запасом неопределённости, использованным при выборе kH.
Наконец, когда оставшаяся масса сухого волокна, общий запас суспензии или её эквивалентный уровень опускается ниже заданного минимально допустимого порога, эффективную уставку расхода обнуляют, снимают команду с насоса и замораживают интегральные состояния регулятора. Такая конечная блокировка не допускает попыток поддерживать ненулевой расход сдувки после фактического исчерпания доступного запаса суспензии.
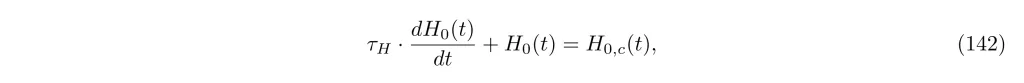
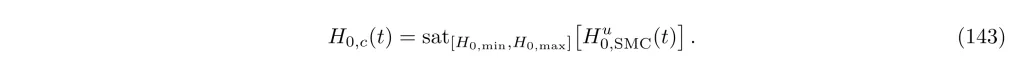
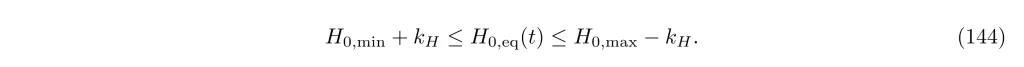
РЕЗУЛЬТАТЫ МОДЕЛИРОВАНИЯ
Полную нелинейную модель замкнутой системы моделировали для ПИ-регулятора с фиксированными коэффициентами и SMC при одинаковых начальных условиях, ограничениях исполнительных устройств, траекториях заданного расхода и последовательностях возмущений. Уравнения интегрировали методом MATLAB ode15s (MathWorks; Natick, MA, USA) с относительной точностью 10−6, индивидуальными абсолютными допусками для переменных состояния и максимальным шагом интегрирования 20 с. Параметры моделирования приведены в таблице I.
Таблица I. Переменные и параметры процесса для моделирования.
| Параметр | Описание | Значение | Единица |
|---|---|---|---|
| ρs | Эффективная плотность сухого волокна | 1050 | кг/м³ |
| ρfl | Плотность свободного щёлока | 1100 | кг/м³ |
| Dd | Эквивалентный диаметр котла | 4.0 | м |
| Dp | Диаметр выдувного трубопровода | 0.20 | м |
| Leff | Эффективная гидравлическая длина | 20 | м |
| C* | Опорная концентрация | 0.10 | — |
| K* | Опорное гидравлическое сопротивление | 8.0 × 10³ | (м³/с)n |
| αC | Показатель зависимости сопротивления от концентрации | 2.0 | — |
| n | Номинальный показатель нелинейной зависимости расхода | 0.75 | — |
| Ms(0) | Исходная масса сухого волокна | 2500 | кг |
| Mfl(0) | Исходная масса свободного щёлока | 25000 | кг |
| H0,max | Максимальный напор насоса | 120 | м |
| τH | Постоянная времени насоса/привода | 300 | с |
| qp* | Основная уставка расхода выгрузки | 2.4 × 10⁻³ | м³/с |
| λq | Коэффициент многообразия скольжения | 1.0 × 10⁻³ | с−1 |
| kH | Робастный коэффициент SMC по напору | 10 | м |
| φq | Толщина пограничного слоя | 1.0 × 10⁻⁴ | м³/с |
На рис. 3 представлено прямое сравнение ПИ-регулятора и SMC. На рис. 3a показаны кривые отслеживания расхода выгрузки: оба регулятора следуют заданной траектории. На рис. 3b приведены заданный и фактически реализованный напоры насоса, характеризующие необходимые управляющие воздействия. Рис. 3c отражает наложенные прямые гидравлические возмущения. На рис. 3d показана соответствующая ошибка отслеживания: у SMC обычно наблюдаются меньшие отклонения после возмущений. На рис. 3e представлено рассогласование исполнительного устройства насоса и привода, иллюстрирующее влияние конечной динамики исполнительного устройства. Наконец, на рис. 3f показаны возмущения транспортирования и разбавления, разнесённые по времени, чтобы можно было различить их отдельные воздействия на замкнутую систему.
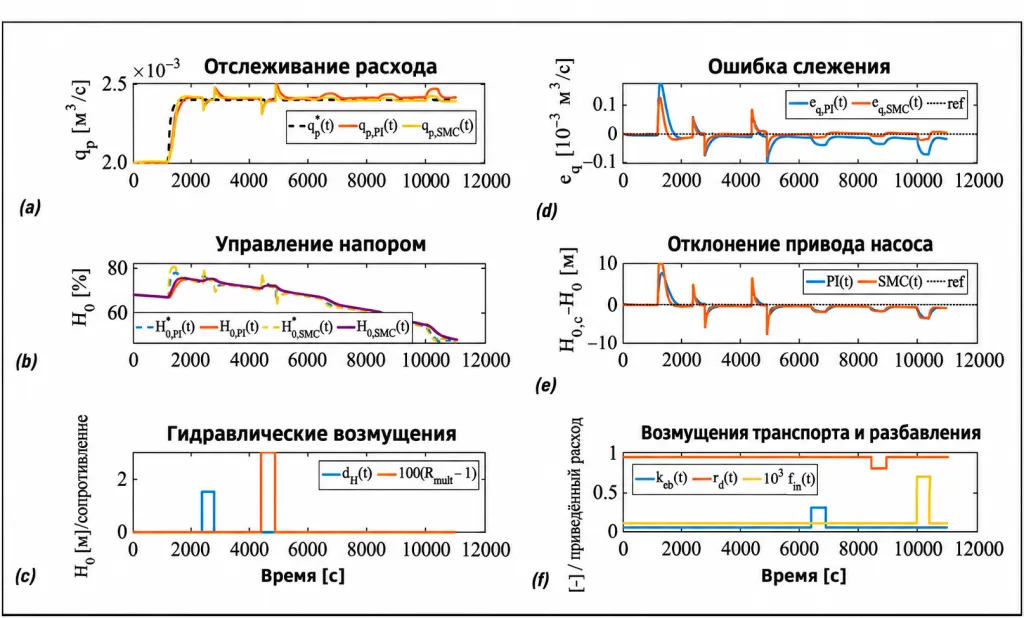
Рисунок 3. Сравнение пропорционально-интегрального (ПИ) регулятора и SMC при нелинейной выгрузке варочного котла: (a) отслеживание заданного расхода; (b) гидравлическое управляющее воздействие; (c) непосредственные гидравлические возмущения; (d) ошибка отслеживания; (e) рассогласование исполнительного устройства насоса/привода; (f) возмущения транспортирования и разбавления.
Изменение основных переменных нелинейного объекта показано на рис. 4. На рис. 4a запас сухого волокна монотонно уменьшается, тогда как эффективная плотность суспензии постепенно изменяется на рис. 4b, вызывая соответствующее изменение гидравлической инерционности на рис. 4c.
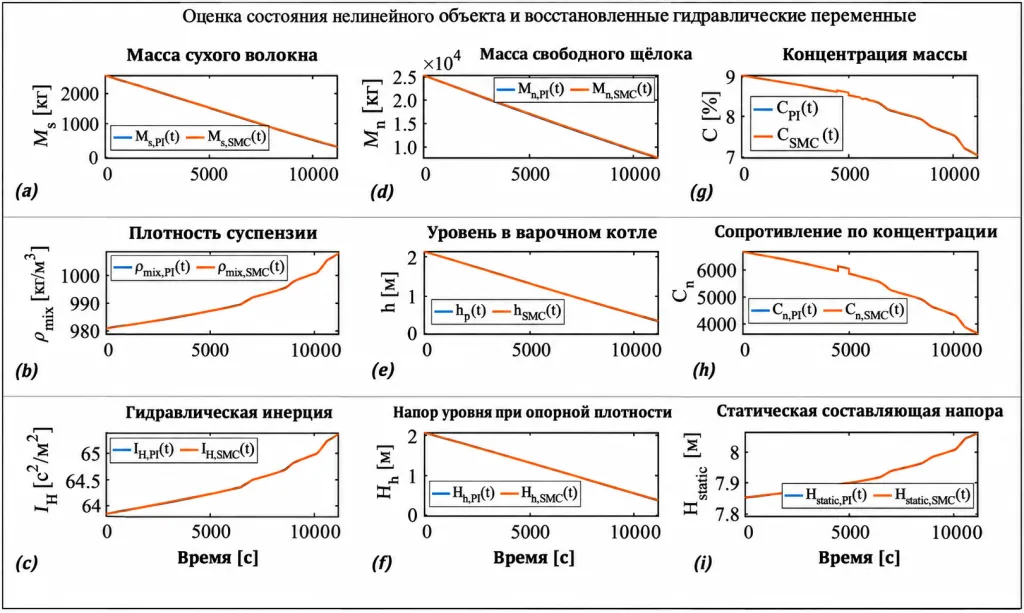
Рисунок 4. Изменение основных нелинейных переменных состояния варочного котла и восстановленных гидравлических величин при управлении ПИ и SMC: (a) запас сухого волокна; (b) плотность суспензии; (c) гидравлическая инерционность; (d) запас свободного щёлока; (e) уровень в варочном котле; (f) напор, обусловленный уровнем; (g) концентрация волокнистой массы; (h) сопротивление, зависящее от концентрации; (i) статический гидравлический напор.
На рис. 4d показано уменьшение запаса свободного щёлока вместе с соответствующим снижением эквивалентного уровня в котле (рис. 4e) и напора уровня, отнесённого к опорной плотности (рис. 4f). Изменение концентрации волокнистой массы на рис. 4g приводит к изменению нелинейного сопротивления Cn(t), что видно на рис. 4h, а зависимость статической составляющей от плотности показана на рис. 4i. Почти полное совпадение медленно меняющихся состояний при ПИ-регулировании и SMC подтверждает, что оба регулятора сравнивают практически в одинаковых изменяющихся условиях цикла.
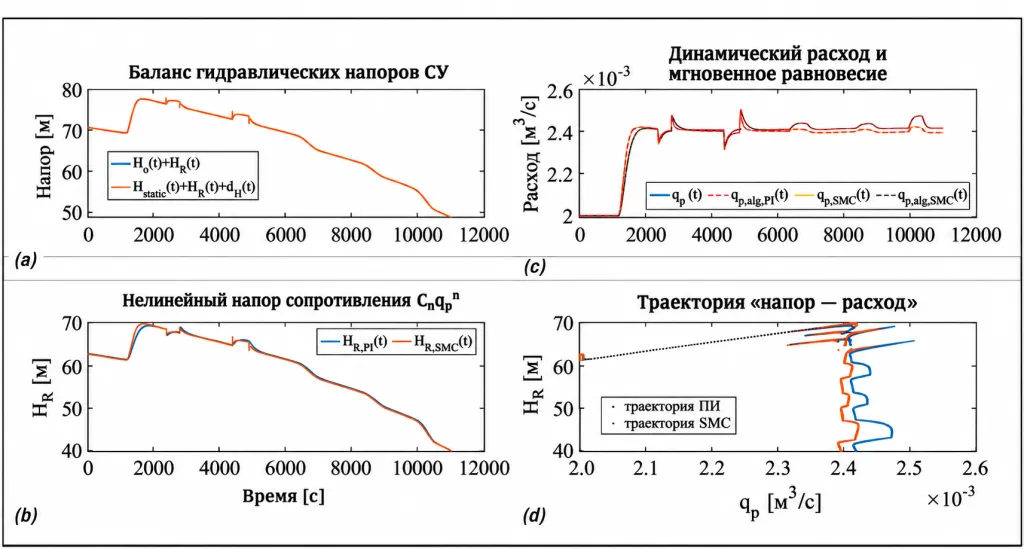
Рисунок 5. Нелинейное гидравлическое поведение при управлении ПИ и SMC: (a) баланс гидравлических напоров при SMC; (b) нелинейная составляющая напора, связанная с сопротивлением; (c) динамический расход и мгновенный равновесный расход; (d) реализованные нелинейные зависимости напора от расхода.
Энергетическая реакция обобщена на рис. 6. Потребляемая электрическая мощность приведена на рис. 6a, а её интегрирование даёт накопленное потребление электроэнергии на рис. 6b. Доля напора сопротивления χR(t) на рис. 6c характеризует часть гидравлической потребности, связанную с нелинейным сопротивлением суспензии; на рис. 6d показана соответствующая мощность преодоления транспортного сопротивления PR(t). Удельное энергопотребление за цикл, отнесённое к сухому волокну, приведено на рис. 6e. Расчётный показатель транспортирования на рис. 6f используется только как гидравлический показатель модели пониженного порядка и не трактуется как термодинамический КПД.
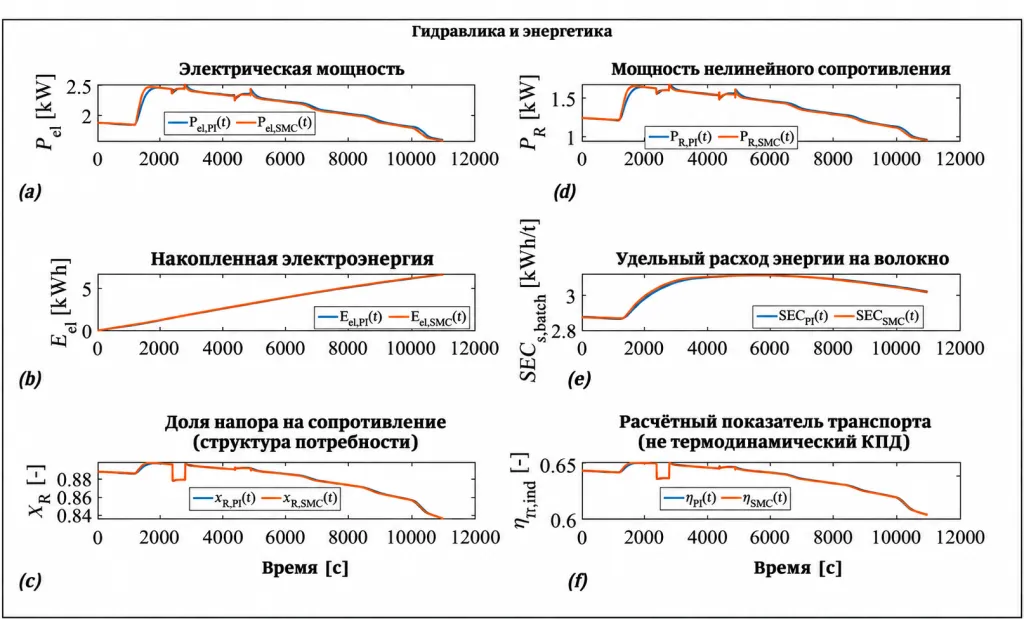
Рисунок 6. Сравнение энергетических показателей работы при ПИ и SMC: (a) потребляемая электрическая мощность; (b) суммарное потребление электроэнергии; (c) доля напора, связанная с сопротивлением; (d) мощность, затрачиваемая на преодоление нелинейного сопротивления транспортированию; (e) удельное энергопотребление на сухое волокно за цикл (SEC); (f) расчётный показатель транспортирования.
Последовательность возмущений для проверки робастности отдельно показана на рис. 7. Аддитивное импульсное возмущение противодействующего напора представлено на рис. 7a, изменение каналирования — на рис. 7b, импульс подачи разбавляющего щёлока — на рис. 7c, неучтённый множитель сопротивления — на рис. 7d, возмущение обезвоживаемости — на рис. 7e. Соответствующие поправочные коэффициенты каналирования и обезвоживаемости приведены на рис. 7f. Разнесение возмущений по времени обеспечивает достаточные интервалы восстановления, позволяя различать их отдельные воздействия на замкнутую систему.
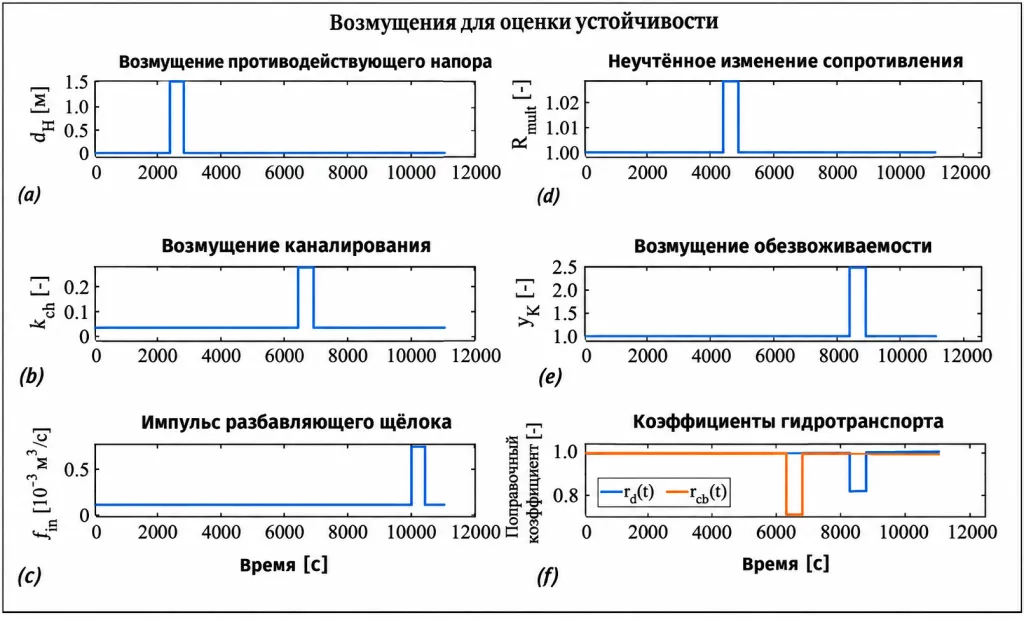
Рисунок 7. Профили приложенных возмущений: (a) встречное возмущение напора; (b) возмущение каналирования; (c) импульс подачи разбавляющего щёлока; (d) неучтённое изменение сопротивления; (e) возмущение обезвоживаемости; (f) результирующие поправочные коэффициенты транспортирования.
Нелинейная зависимость гидравлических характеристик от qp(t) и Cn(t) визуализирована на рис. 8. Трёхмерная поверхность расчётного показателя транспортирования показана на рис. 8a, а на рис. 8b дано соответствующее двумерное контурное представление с наложенными фактическими траекториями ПИ-регулирования и SMC.
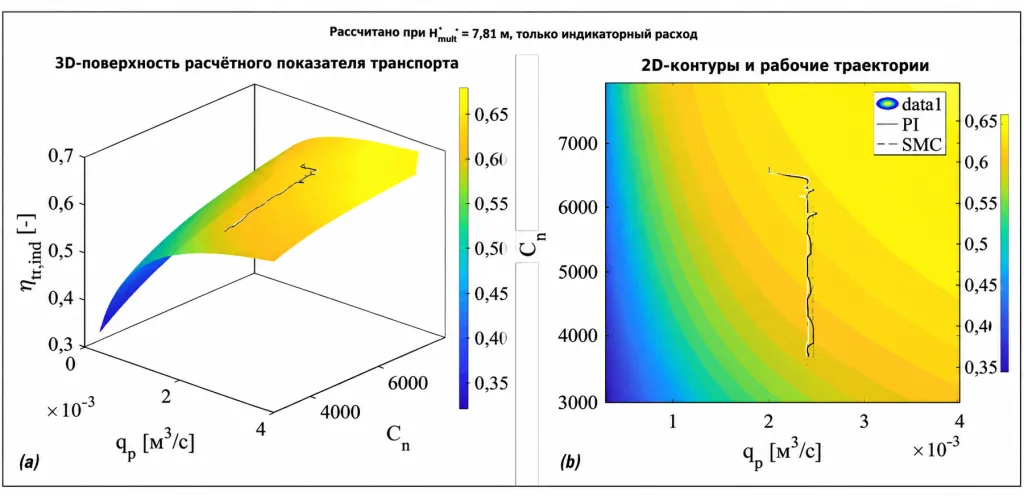
Рисунок 8. Карты расчётного показателя транспортирования: (a) трёхмерная поверхность в зависимости от расхода выгрузки qp(t) и нелинейного сопротивления Cn(t); (b) соответствующая двумерная контурная карта с реализованными рабочими траекториями ПИ и SMC.
Потребность в электрической энергии демонстрирует ещё более сильную нелинейную зависимость от рабочей точки. На рис. 9a представлена расчётная поверхность электрической мощности, а на рис. 9b — её двумерная контурная карта с обеими траекториями замкнутого управления. Эти графики показывают, что увеличение расхода и гидравлического сопротивления постепенно повышает требуемую электрическую мощность, в то время как фактические рабочие траектории занимают лишь ограниченную часть допустимой рабочей области.
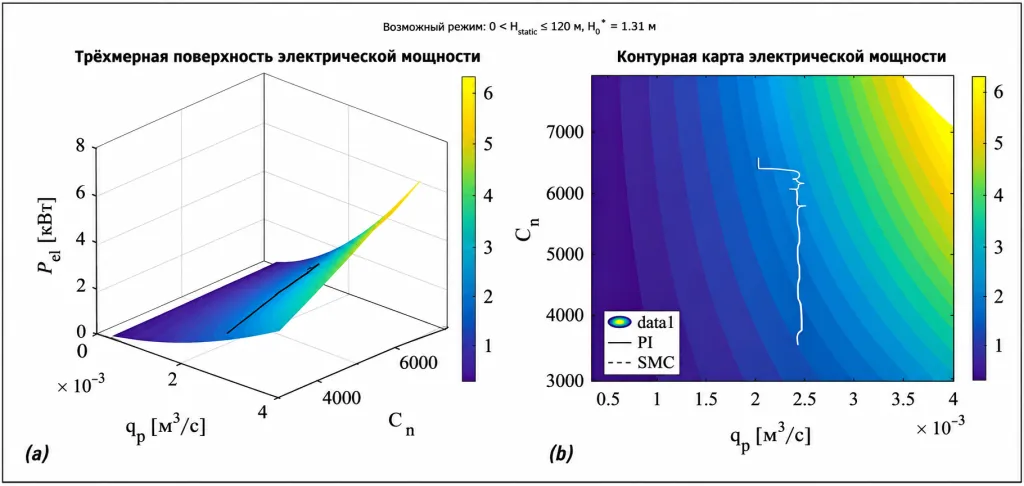
Рисунок 9. Карты расчётной электрической мощности: (a) трёхмерная поверхность мощности в зависимости от расхода выгрузки qp(t) и нелинейного сопротивления Cn(t); (b) соответствующая двумерная контурная карта мощности с реализованными рабочими траекториями ПИ и SMC.
Внутреннее поведение SMC показано на рис. 10. Переменная скольжения на рис. 10a многократно возвращается к заданному пограничному слою после изменений уставки и возмущений. Траектория (eq(t), ξq(t)) на рис. 10b приближается к идеальному многообразию sq(t) = 0, а трёхмерное представление на рис. 10c показывает фактическую траекторию замкнутой системы относительно уравнения (118). Следовательно, численный отклик соответствует практическому скользящему режиму с пограничным слоем, а не идеальному разрывному скольжению.
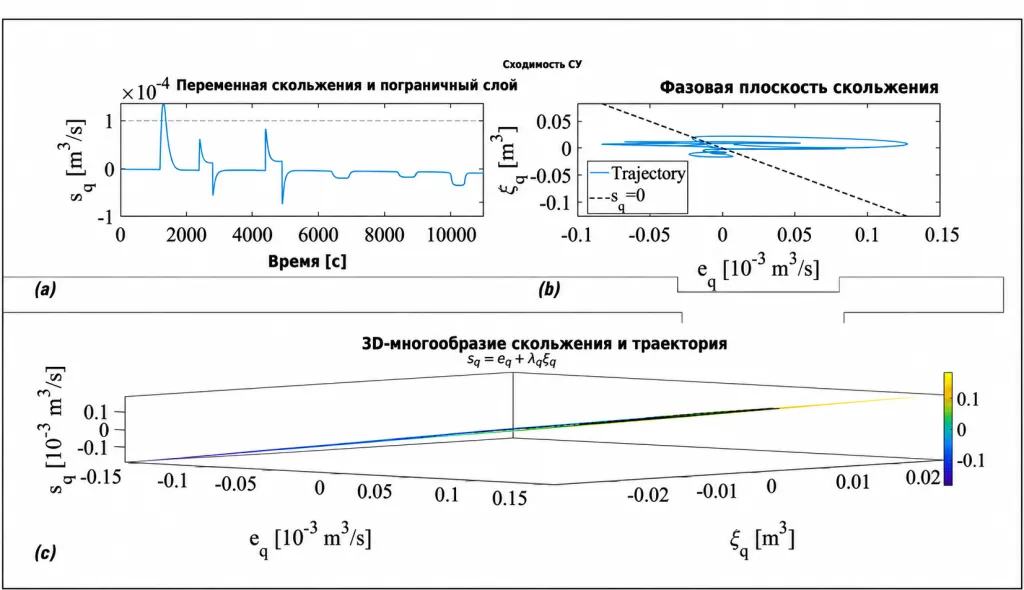
Рисунок 10. Поведение SMC в скользящем режиме: (a) переменная скольжения с пограничным слоем; (b) траектория на фазовой плоскости и идеальное многообразие sq(t) = 0; (c) трёхмерное многообразие скольжения с реализованной траекторией замкнутой системы.
Нормированное сравнение показателей на рис. 11 подтверждает, что SMC обеспечивает меньшие среднеквадратичную ошибку (RMSE), интеграл абсолютной ошибки (IAE) и максимальную ошибку отслеживания, чем ПИ-регулятор с фиксированными коэффициентами. Улучшение достигается ценой большей полной вариации гидравлического напора, тогда как накопленное потребление электроэнергии и удельное энергопотребление за цикл остаются сравнительно близкими. Таким образом, главное преимущество SMC заключается в повышенной робастности отслеживания, а не в существенном снижении общих энергетических затрат на цикл.
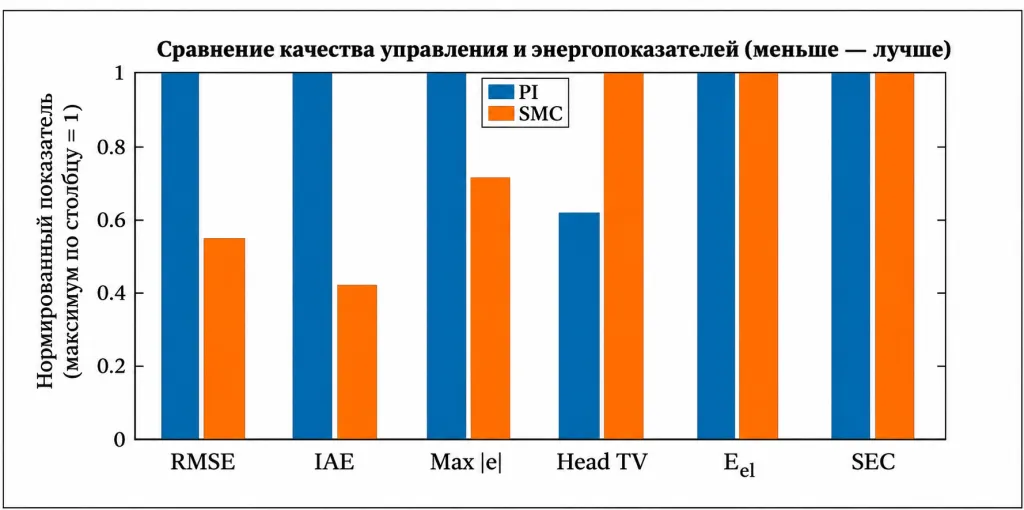
Рисунок 11. Нормированное сравнение качества управления ПИ и SMC и энергетических показателей по среднеквадратичной ошибке (RMSE), интегралу абсолютной ошибки (IAE), максимальной ошибке отслеживания, полной вариации гидравлического напора, суммарному энергопотреблению и удельному энергопотреблению за цикл (SEC); меньшие значения соответствуют лучшим результатам.
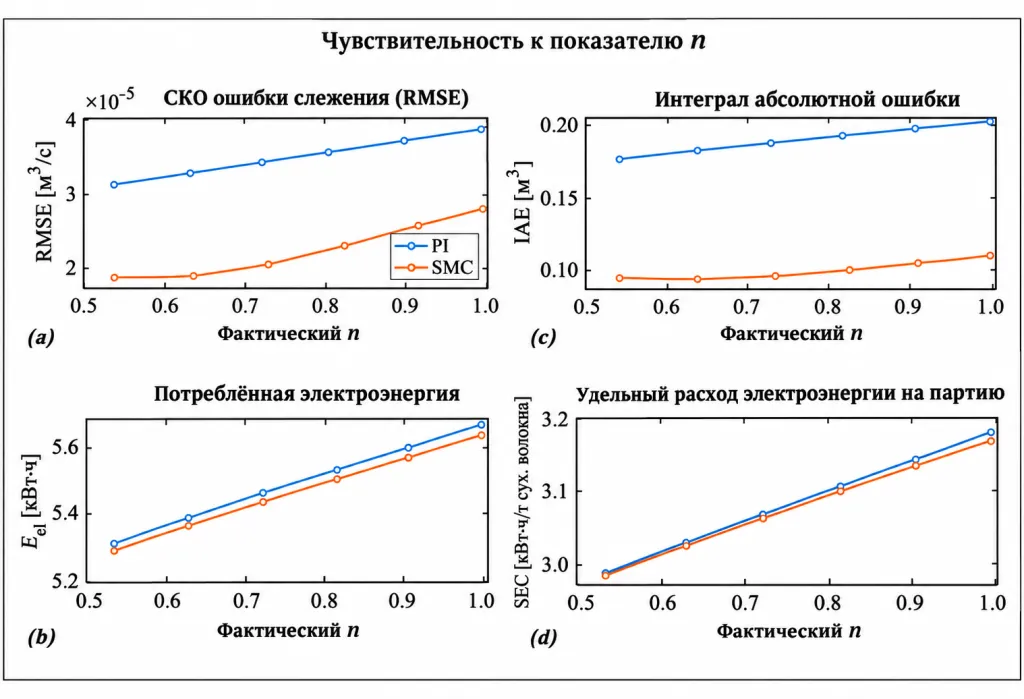
Наконец, устойчивость к реологической неопределённости исследуют, изменяя фактический показатель нелинейной зависимости расхода n при неизменных регуляторах, разработанных для номинального значения. Рис. 12 показывает постепенное влияние n на реакцию расхода при ПИ-регулировании с фиксированными коэффициентами. Количественное сравнение на рис. 13 включает среднеквадратичную ошибку на рис. 13a, потребление электроэнергии на рис. 13b, интеграл абсолютной ошибки на рис. 13c и удельное энергопотребление за цикл на рис. 13d. SMC сохраняет меньшие показатели ошибки отслеживания во всём исследованном диапазоне n, тогда как различия в электрической энергии и SEC остаются небольшими. Это показывает, что неопределённость n прежде всего влияет на качество регулирования, а не на общую энергетическую потребность.
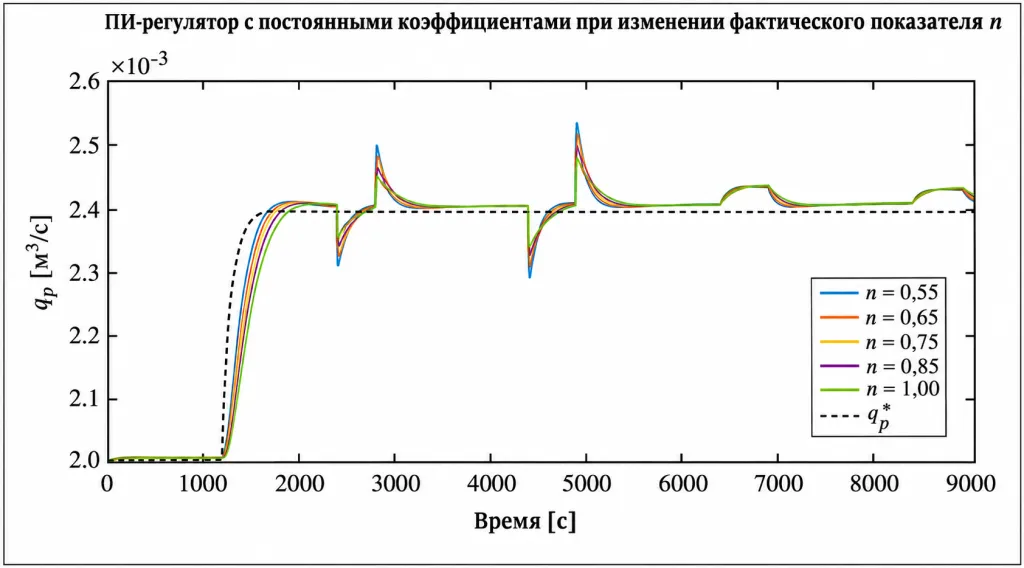
Рисунок 12. Чувствительность ПИ-регулятора с фиксированными коэффициентами к изменению показателя степени n в нелинейной зависимости расхода: отслеживание расхода выгрузки при n = 0.55–1.00 относительно заданного значения qp*(t).
Расчётный горизонт 11 000 с намеренно выбран как расширенное численное испытание робастности, а не как отражение физической продолжительности одной промышленной сдувки варочного котла. Удлинённый интервал обеспечивает чёткое временное разделение последовательных возмущений, позволяет восстановиться относительно медленной динамике насоса/привода (τH = 300 с) и делает наблюдаемыми накопительные эффекты изменения запасов и энергопотребления. Сама промышленная сдувка варочного котла периодического действия обычно намного короче: в исторических промышленных рекомендациях приводится приблизительно 10–20 мин, в том числе пример выгрузки котла объёмом 200 м³ примерно за 20 мин.
ВЫВОДЫ
Разработана нелинейная модель выгрузки варочного котла периодического действия, ориентированная на задачи управления. Она объединяет динамику запасов сухого волокна и свободного щёлока с изменением концентрации массы, плотности смеси, уровня в котле, гидравлической инерционности, каналирования, обезвоживаемости и зависящего от концентрации нелинейного сопротивления. Полученная модель воспроизводит существенно изменяющиеся во времени гидравлические условия, ожидаемые при транспортировании концентрированных волокнистых суспензий, реология которых, как известно, сильно зависит от межволоконных взаимодействий и концентрации.
При одинаковых нелинейных условиях объекта и последовательных возмущениях SMC стабильно обеспечивал меньшие значения RMSE, IAE и максимальной ошибки отслеживания расхода, чем эталонный ПИ-регулятор с фиксированными коэффициентами, быстро возвращаясь к заданному пограничному слою скольжения. Это улучшение регулирования сопровождалось большей интенсивностью гидравлических управляющих воздействий, тогда как суммарное потребление электроэнергии и SEC в расчёте на сухое волокно оставались сравнительно близкими. Следовательно, результаты показывают, что основное преимущество предложенного SMC — робастное гидравлическое регулирование, а не существенное снижение энергопотребления, что согласуется с известной устойчивостью методов скользящего управления к неопределённостям в нелинейных гидравлических системах.
Анализ чувствительности к нелинейному показателю n также показал, что SMC сохраняет более высокую робастность отслеживания в исследованном диапазоне реологических свойств. Предложенные представления гидравлической потребности, мощности, SEC и многообразия скольжения дополнительно дают физически интерпретируемые средства описания изменяющейся нелинейной рабочей области. При этом SEC сам по себе является общепринятым показателем энергетической оценки транспортирования суспензий. В целом результаты подтверждают пригодность предложенного подхода как концептуального подтверждения возможности нелинейного моделирования и робастного управления. Вместе с тем до промышленного внедрения необходимы экспериментальная идентификация параметров и проверка на реальном производственном оборудовании.
Список литературы
1. Bijok, N., Fiskari, J., Gustafson, R.R., et al., Chem. Eng. Res. Des. 193: 13(2023). https://doi.org/10.1016/j.cherd.2023.03.010.
2. Ek, M., Gellerstedt, G., and Henriksson, G., Eds., Pulping Chemistry and Technology, Pulping Chemistry and Technology Series, Vol. 2, De Gruyter, Berlin, 2009. https://doi.org/10.1515/9783110213423.
3. Empie, H.J., Fundamentals of the Kraft Recovery Process, TAPPI Press, Atlanta, 2009.
4. Vanchinathan, S. and Krishnagopalan, G.A., TAPPI J. 80(3): 123(1997).
5. Tikka, P., Ed., Chemical Pulping, Part 2—Recovery of Chemicals and Energy, Papermaking Science and Technology, Book 6, 2nd edn., Finnish Paper Engineers’ Association/Paperi ja Puu, Helsinki, 2008.
6. Castro, P., Matos, H., and Barbosa-Póvoa, A.P.F.D., Comput. Chem. Eng. 26(4): 671(2002). https://doi.org/10.1016/S0098-1354(01)00792-X00792-X).
7. Derakhshandeh, B., Kerekes, R.J., Hatzikiriakos, S.G., et al., Chem. Eng. Sci. 66(15): 3460(2011). https://doi.org/10.1016/j.ces.2011.04.017.
8. Campos-Salazar, J.M., Santander, F., and Larraín, S., “Dynamic modeling and control system analysis for continuous-disc filters in pulp mill operations,” Int. Chem. Recovery Conf., TAPPI/PAPTAC, Peachtree Corners, GA, USA/Brossard, QC, Canada, 2025. https://doi.org/10.48550/arXiv.2510.02385
9. Bennington, C.P.J., Kerekes, R.J., and Grace, J.R., Can. J. Chem. Eng. 68(5): 748(1990). https://doi.org/10.1002/cjce.5450680503.
10. Pike, R.W., Optimization for Engineering Systems, Van Nostrand Reinhold, New York, 1986.
11. Kerekes, R., Nord. Pulp Pap. Res. J. 21(5): 598(2006). https://doi.org/10.3183/NPPRJ-2006-21-05-p598-612.
12. Singh, R., Lavrykov, S., and Ramarao, B.V., Colloids Surf., A 333(1-3): 96(2009). https://doi.org/10.1016/j.colsurfa.2008.09.035.
13. Pal, R., Adv. Colloid Interface Sci. 333: 103299(2024). https://doi.org/10.1016/j.cis.2024.103299.
14. Petrie, C.J.S., J. Non-Newtonian Fluid Mech. 87(2-3): 369(1999). https://doi.org/10.1016/S0377-0257(99)00069-500069-5).
15. Ventura, C., Garcia, F., Ferreira, P., et al., TAPPI J. 7(8): 20(2008). https://doi.org/10.32964/TJ7.8.20.
16. Chhabra, R.P. and Richardson, J.F., Non-Newtonian Flow and Applied Rheology: Engineering Applications, 2nd edn., Butterworth-Heinemann, Oxford, UK, 2011.
17. Bequette, B.W. and Ogunnaike, B.A., IEEE Contr. Syst. Mag. 21(2): 10(2001). https://doi.org/10.1109/37.915397.
18. Luyben, W.L., Process Modeling, Simulation, and Control for Chemical Engineers, 2nd edn., McGraw-Hill, New York, 1989.
19. Campos-Salazar, J.M., Santander, F., and Keim, E., Energy Eng. 123(6): 14(2026). https://doi.org/10.32604/ee.2026.075407.
20. Campos-Salazar, J.M., Lecaros, P., and Sandoval-García, R., AIMS Electron. Electr. Eng. 8(4): 441(2024). https://doi.org/10.3934/electreng.2024021.
21. Lhuillier, D., Phys. A (Amsterdam, Neth.) 165(3): 303(1990). https://doi.org/10.1016/0378-4371(90)90002-A90002-A).
22. Åström, K.J. and Hägglund, T., Advanced PID Control, The Instrumentation, Systems, and Automation Society (ISA), Research Triangle Park, NC, USA, 2006.
23. Åström, K.J. and Murray, R. M., Feedback Systems: An Introduction for Scientists and Engineers, Princeton University Press, Princeton, NJ, USA, 2008. https://doi.org/10.1515/9781400828739.
24. Edwards, C. and Spurgeon, S.K., Sliding Mode Control: Theory and Applications, CRC Press, London, 1998.
25. Young, K.D., Utkin, V.I., and Ozguner, U., IEEE Trans. Control Syst. Technol. 7(3): 328(1999). https://doi.org/10.1109/87.761053.
26. Khalil, H.K., Nonlinear Control, 1st edn., Pearson, Boston, USA, 2014.
27. Slotine, J.-J.E. and Li, W., Applied Nonlinear Control, Prentice Hall, Englewood Cliffs, NJ, USA, 1991.
28. Yu, S., Yu, X., Shirinzadeh, B., et al., Automatica 41(11): 1957(2005). https://doi.org/10.1016/j.automatica.2005.07.001.
29. Heydari, E., Varjani, A.Y., and Diallo, D., Control Eng. Pract. 104: 104635(2020). https://doi.org/10.1016/j.conengprac.2020.104635.
30. Levant, A., Int. J. Control 76(9-10): 924(2003). https://doi.org/10.1080/0020717031000099029.
31. Liu, J., Sliding Mode Control Using MATLAB, Academic Press, London, 2017.
32. Rahman, M., Avelin, A., and Kyprianidis, K., Processes 8(10): 1231(2020). https://doi.org/10.3390/pr8101231.
33. Jung, J., Choi, H.-K., Son, S.H., et al., Comput. Chem. Eng. 158: 107640(2022). https://doi.org/10.1016/j.compchemeng.2021.107640.
34. Lobo, L.A. and Bolton, T.S., TAPPI J. 12(2): 69(2013). https://doi.org/10.32964/TJ12.2.69.
35. Ventura, C., Blanco, A., Negro, C., et al., TAPPI J. 6(7): 17(2007). https://doi.org/10.32964/TJ6.7.17.
36. Duffy, G.G., Kazi, S.N., and Chen, X.D., Appl. Therm. Eng. 31(14-15): 2971(2011). https://doi.org/10.1016/j.applthermaleng.2011.05.028.
37. García, C.E., Prett, D.M., and Morari, M., Automatica 25(3): 335(1989). https://doi.org/10.1016/0005-1098(89)90002-290002-2).
38. Correa, I.B., de Souza, M.B., and Secchi, A.R., Chem. Eng. Res. Des. 207: 505(2024). https://doi.org/10.1016/j.cherd.2024.06.026.
39. Bhartiya, S., Dufour, P., and Doyle, F.J. III, AIChE J. 49(2): 411(2003). https://doi.org/10.1002/aic.690490212.
40. Kammer, L.C., Ein-Mozaffari, F., Dumont, G.A., et al., J. Process Control 15(1): 31(2005). https://doi.org/10.1016/j.jprocont.2004.04.008.
41. Paterson, D.T., Eaves, T.S., Hewitt, D.R., et al., AIChE J. 67(9): e17277(2021). https://doi.org/10.1002/aic.17277
42. TAPPI TIP 0410-14, “Generalized method for determining the pipe friction loss of flowing pulp suspensions,” TAPPI Press, Peachtree Corners, GA, USA, 2021.
43. Ja, A., Benjelloun, S., Ghidaglia, J.M., et al., Int. J. Multiphase Flow 181: 105011(2024). https://doi.org/10.1016/j.ijmultiphaseflow.2024.105011.
44. Gruszczyński, M.F., Kostecki, S., Zieliński, S., et al., Sensors 22(20): 7857(2022). https://doi.org/10.3390/s22207857.
45. Andruschak, S.V., Besedin, P.V., and Doroganov, E.A., IOP Conf. Ser.: Mater. Sci. Eng. 560(1): 012139(2019). https://doi.org/10.1088/1757-899X/560/1/012139.
46. Shi, B. and Wei, J., Adv. Mech. Eng. 6: 678271(2014). https://doi.org/10.1155/2014/678271.
47. Wilson, K.C., Clift, R., and Sellgren, A., Powder Technol. 123(1): 19(2002). https://doi.org/10.1016/S0032-5910(01)00423-500423-5).
48. Sochi, T., J. Pet. Sci. Eng. 78(3-4): 582(2011). https://doi.org/10.1016/j.petrol.2011.08.006.
49. Metzner, A.B. and Reed, J.C., AIChE J. 1(4): 434(1955). https://doi.org/10.1002/aic.690010409.
50. Nault, J.D. and Karney, B.W., J. Hydraul. Eng. 142(9): 04016025(2016). https://doi.org/10.1061/(ASCE)HY.1943-7900.0001145HY.1943-7900.0001145).
51. Rundo, M., Casoli, P., and Lettini, A., Sustainability 13(13): 7174(2021). https://doi.org/10.3390/su13137174.
52. Faghani, A., Sen, S., Vaezi, M., et al., Biosyst. Eng. 200: 284(2020). https://doi.org/10.1016/j.biosystemseng.2020.10.009.
53. Shibani, B., Ambure, P., Purohit, A., et al., Comput. Chem. Eng. 170: 108138(2023). https://doi.org/10.1016/j.compchemeng.2023.108138.
54. Wu, J., Graham, L., Wang, S., et al., Miner. Eng. 23(9): 705(2010). https://doi.org/10.1016/j.mineng.2010.04.008.
55. Anton, A.-A., Cococeanu, A., and Muntean, S., Appl. Sci. 12(22): 11450(2022). https://doi.org/10.3390/app122211450.
56. Hashemi, S.A., Wilson, K.C., and Sanders, R.S., Powder Technol. 262: 183(2014). https://doi.org/10.1016/j.powtec.2014.04.021.
57. Gevorkov, L., Domínguez-García, J.L., Rassõlkin, A., et al., Energies 15(11): 4068(2022). https://doi.org/10.3390/en15114068.
58. Lavrič, H., Drobnič, K., and Fišer, R., Appl. Sci. 14(22): 10430(2024). https://doi.org/10.3390/app142210430.
59. Li, M., He, Y., Jiang, R., et al., Particuology 66: 38(2022). https://doi.org/10.1016/j.partic.2021.08.004.
60. Wang, Y., Zhang, H., Han, Z., et al., Processes 9(9): 1538(2021). https://doi.org/10.3390/pr9091538.
61. Yu, X., Yang, X., and Zhang, J., Renewable Energy 133: 1426(2019). https://doi.org/10.1016/j.renene.2018.08.100.
62. Skogestad, S., J. Process Control 13(4): 291(2003). https://doi.org/10.1016/S0959-1524(02)00062-800062-8).
63. Smith, C.A. and Corripio, A.B., Principles and Practice of Automatic Process Control, 2nd edn., Wiley, New York, 1997.
64. Ogata, K., Modern Control Engineering, 5th edn., Pearson, Upper Saddle River, NJ, USA, 2010.
65. Wang, Q.-G., Zhang, Z., Åström, K.J., et al., J. Process Control 19(2): 349(2009). https://doi.org/10.1016/j.jprocont.2008.04.012.
66. Åström, K.J. and Rundqwist, L., 1989 American Control Conference, IEEE, Piscataway, NJ, USA, 1989, p. 1693. https://doi.org/10.23919/ACC.1989.4790464
67. Slotine, J.-J. E. and Sastry, S.S., Int. J. Control 38(2): 465(1983). https://doi.org/10.1080/00207178308933088.
68. Guan, C. and Pan, S., Control Eng. Pract. 16(11): 1275(2008). https://doi.org/10.1016/j.conengprac.2008.02.002.
69. Slotine, J.-J.E., Int. J. Control 40(2): 421(1984). https://doi.org/10.1080/00207178408933284.
70. Gibson, I.H., ISA Trans. 33(2): 165(1994). https://doi.org/10.1016/0019-0578(94)90049-390049-3).
ОБ АВТОРЕ
Я выбрал тему исследования, поскольку сдувка варочного котла периодического действия — малоизученный, существенно нелинейный нестационарный процесс, в котором концентрация волокнистой массы, гидравлическое сопротивление, каналирование и обезвоживаемость изменяются и непосредственно влияют на выгрузку. Предыдущие исследования рассматривали обезвоживание волокнистой массы, каналирование, реологию и гидравлическое транспортирование по отдельности. Моя работа объединяет эти эффекты в единой динамической модели и дополнительно сравнивает ПИ-регулирование с фиксированными коэффициентами и нелинейное скользящее управление расходом при сдувке.
Основная трудность заключалась в обеспечении физической согласованности модели при сохранении её пригодности для синтеза управления. Я решил эту задачу, используя связанные материальные балансы, алгебраическое восстановление свойств суспензии и упрощённую нелинейную гидравлическую модель на основе баланса количества движения.
Исследование показало, что изменения концентрации, плотности, уровня и гидравлического сопротивления смещают рабочую точку на протяжении сдувки, всё сильнее ограничивая возможности линейного управления, рассчитанного для фиксированной точки. Наиболее интересным результатом стало существенное уменьшение ошибок отслеживания при SMC по сравнению с ПИ-регулированием при почти одинаковых суммарном потреблении электроэнергии и SEC за цикл. Следовательно, главное преимущество заключается в робастности, а не в экономии энергии.
Предприятия могут использовать предложенную модель для разработки регуляторов, виртуального испытания возмущений, оценки напора насоса и энергетического анализа перед внедрением на производстве. После промышленной идентификации параметров она также может использоваться в цифровых двойниках и системах поддержки операторов.
Следующий этап исследования — экспериментальная идентификация и проверка на промышленном оборудовании на основе фактических данных варочного котла, затем включение измеренных карт КПД насосов и испытания регулятора в режиме hardware-in-the-loop либо в промышленных условиях.
Campos-Salazar — приглашённый исследователь при проректорате по исследованиям, инновациям и творческой деятельности Университета Лос-Лагос в Осорно, регион Лос-Лагос, Чили. Электронная почта: jose.campossalazar@ulagos.cl.
СВЕДЕНИЯ О ПУБЛИКАЦИИ
Библиографическая ссылка: Campos-Salazar, J.M., TAPPI J. 25(9): 523(2026). DOI: https://doi.org/10.32964/TJ25.9.523. ISSN: 0734-1415. Издатель: TAPPI Press. Авторские права: © TAPPI Press, 2026.